
Инструкция по сборке робота «Олимпиец»
Подробное руководство по сборке тренировочного робота «Олимпиец» (Olympic Bot). Пройдя все шаги инструкции, ты получишь готового робота для своих занятий.
Замечания при сборке
Старайся придерживаться хорошего кабель-менеджмента: прокладывай провода удобно и аккуратно, группируя «лапшу» по смыслу. Тогда под капотом будет настоящий порядок.
Детали для сборки
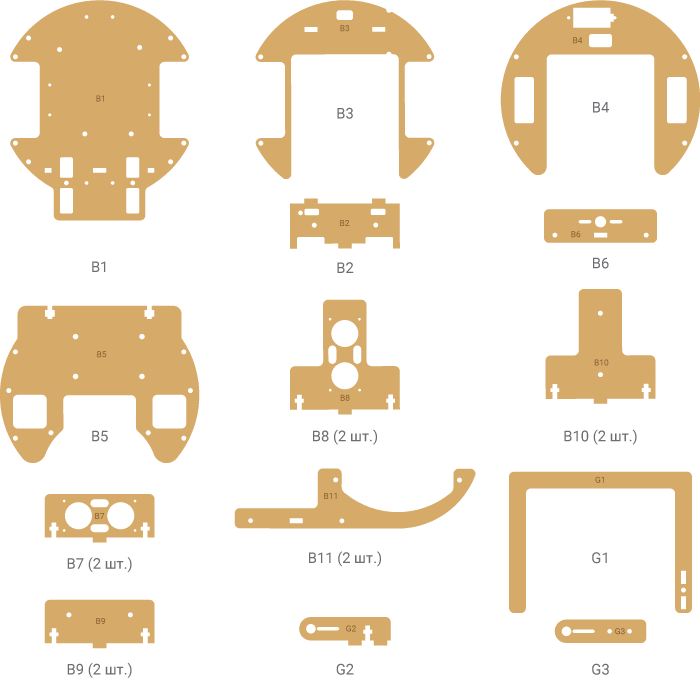
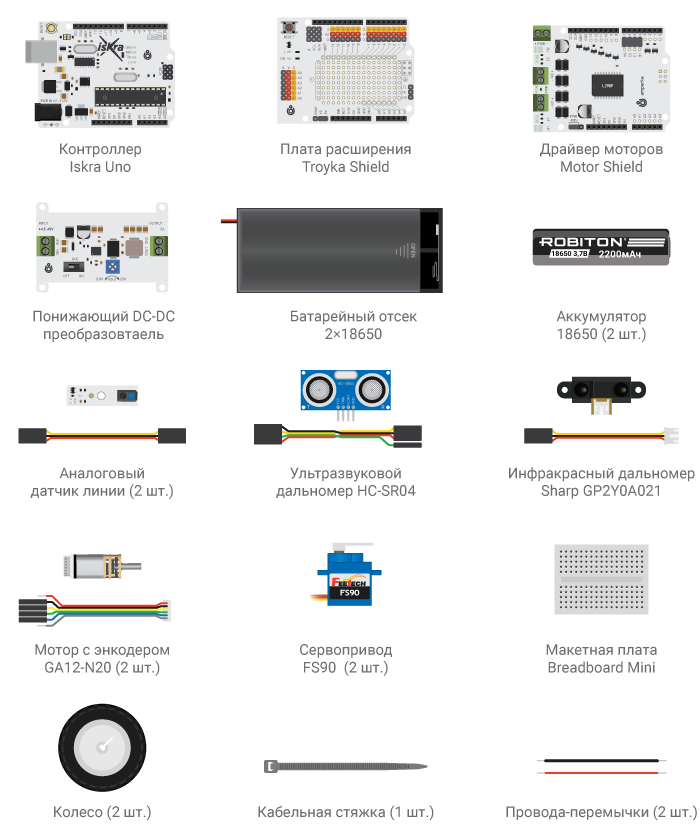
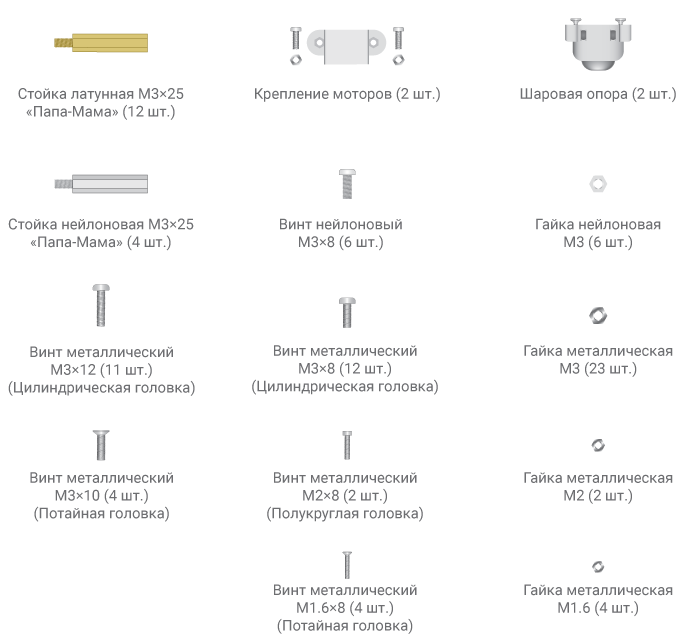
В коробке с «Олимпийцем» лежит следующий набор деталей, электронных компонентов и крепежа для сборки робота.
Фанерные детали
Электроника
Крепёж
Сборка робота
Все картинки кликабельные. Если нужно разглядеть что-то поближе — нажми на иллюстрацию, чтобы открыть её в полном размере.
Шаг 1
Установи две шаровые опоры на деталь B1. Используй для крепления саморезы, установленные в корпусе шаровых опор.
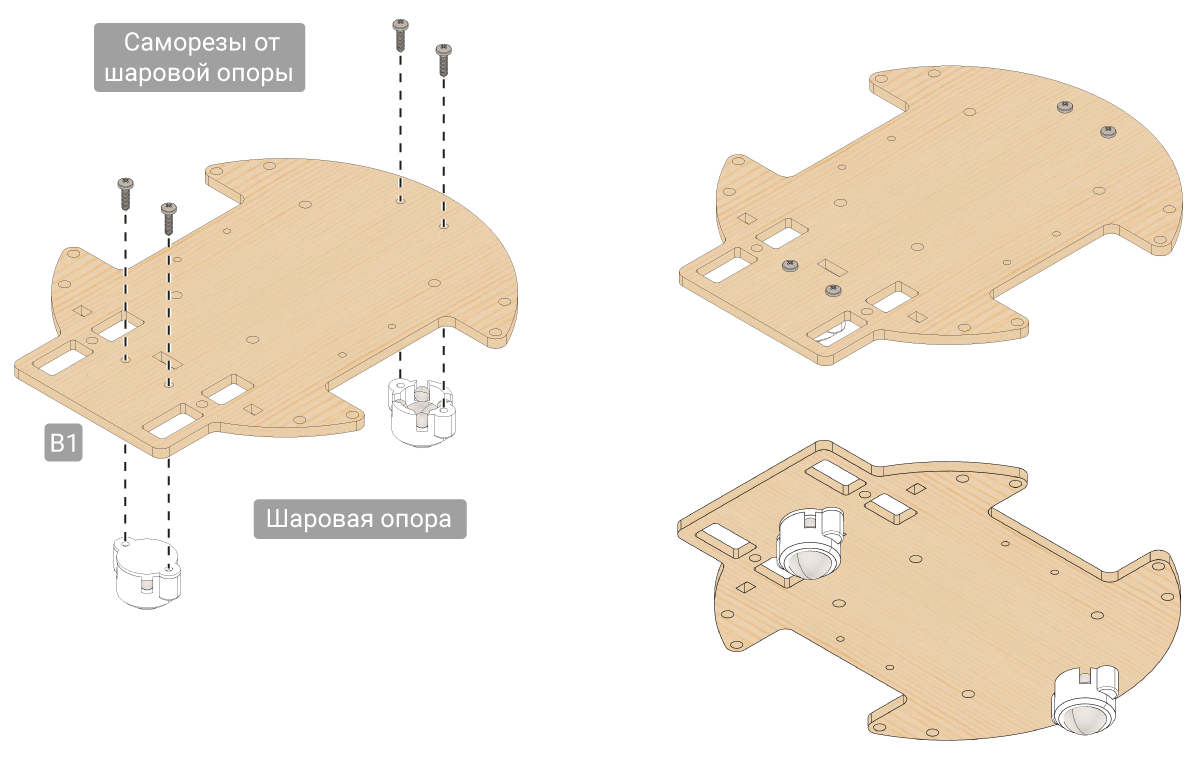
- Если из опоры выпадут металлические шарики, их нужно вставить обратно в пазы.
- Одну из шаровых опор надо установить без пластиковой крышки, иначе робот может встать на две шаровые опоры и колёса потеряют сцепление с поверхностью.
Шаг 2
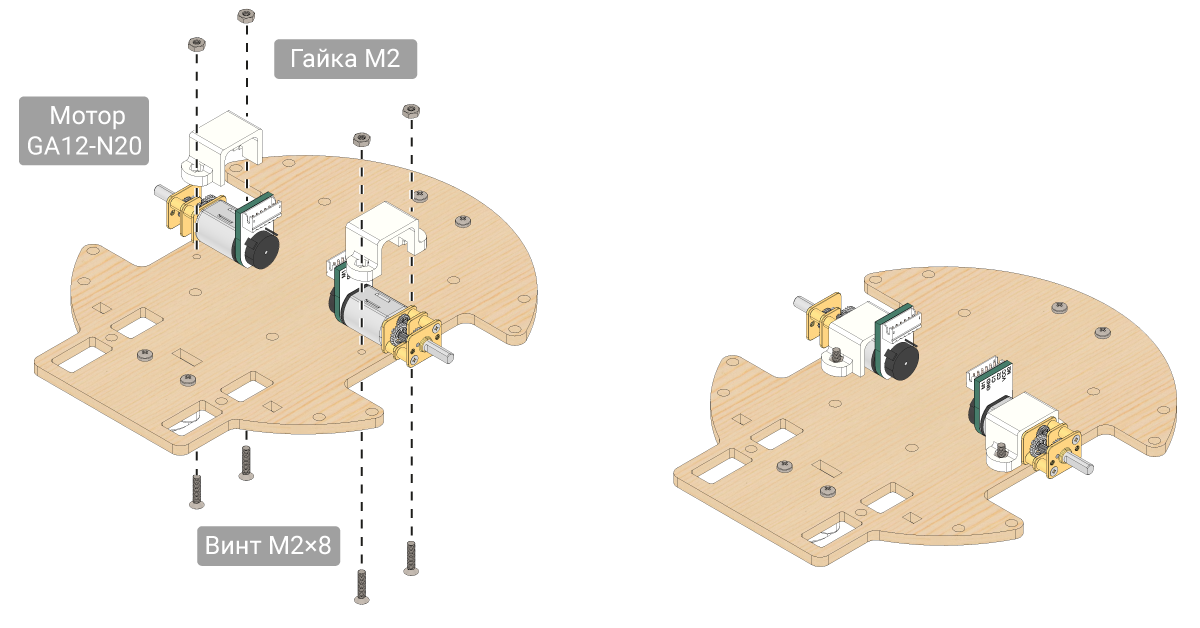
- Установи два мотора GA12-N20 на деталь
B1. - Установи крепёжные скобы на каждый мотор сверху.
- Прикрути скобы с моторами к детали
B1винтами M2×8 с гайками М2.
Шаг 3
Надень два колёса на D-образные валы моторов.
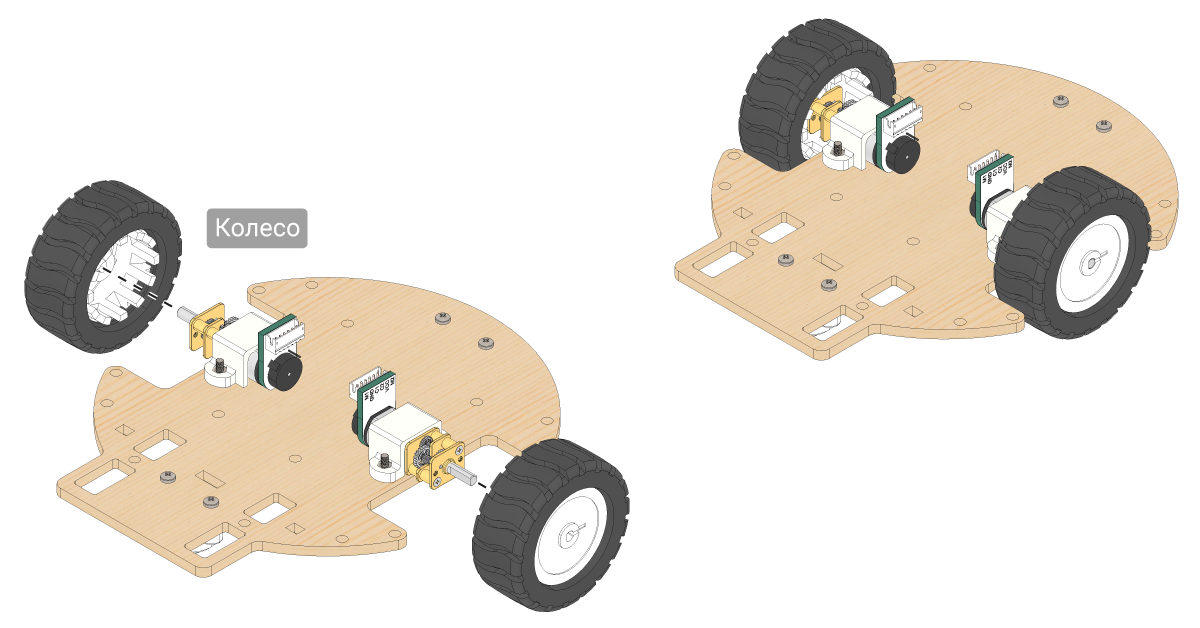
- Если колёса садятся с трудом, проверь, что вал мотора правильно попадает в D-образный вырез.
- Торец вала должен стоять заподлицо с внешней поверхностью колеса.
- После сборки с колёсами робот должен слегка покачиваться на опорах вперёд-назад.
- Если робот стоит на 4 точках или колёса не достают до пола, вернись к шагу 1 и отрегулируй высоту одной из опор.
Шаг 4
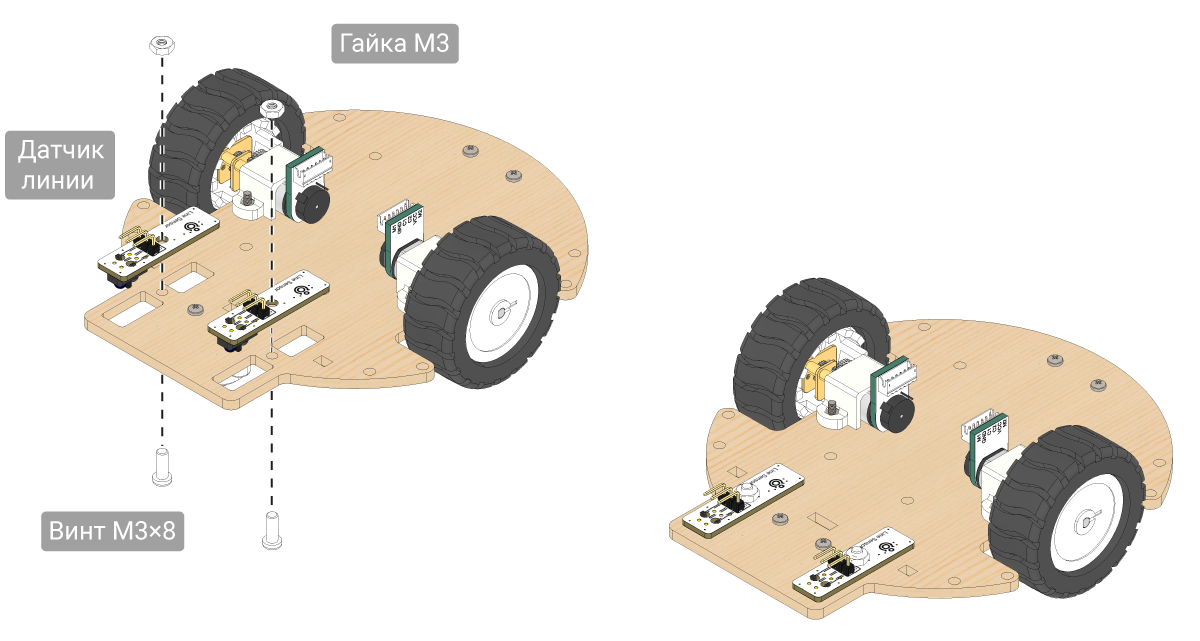
Установи два датчика линии на деталь B1. Используй для крепления нейлоновые винты M3×8 с гайками М3.
Шаг 5
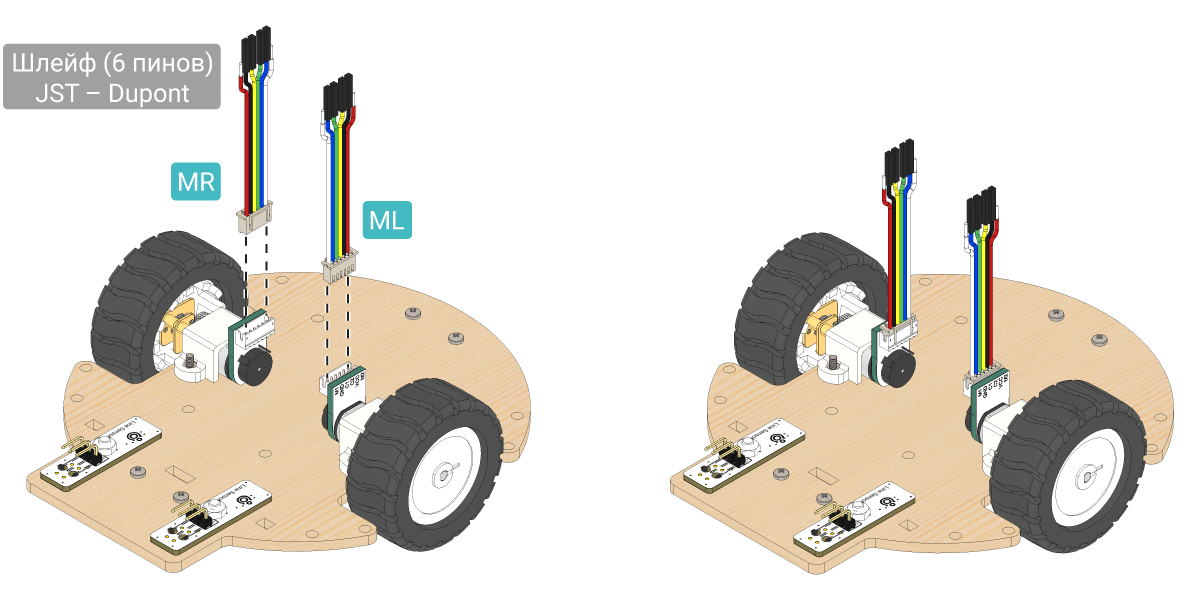
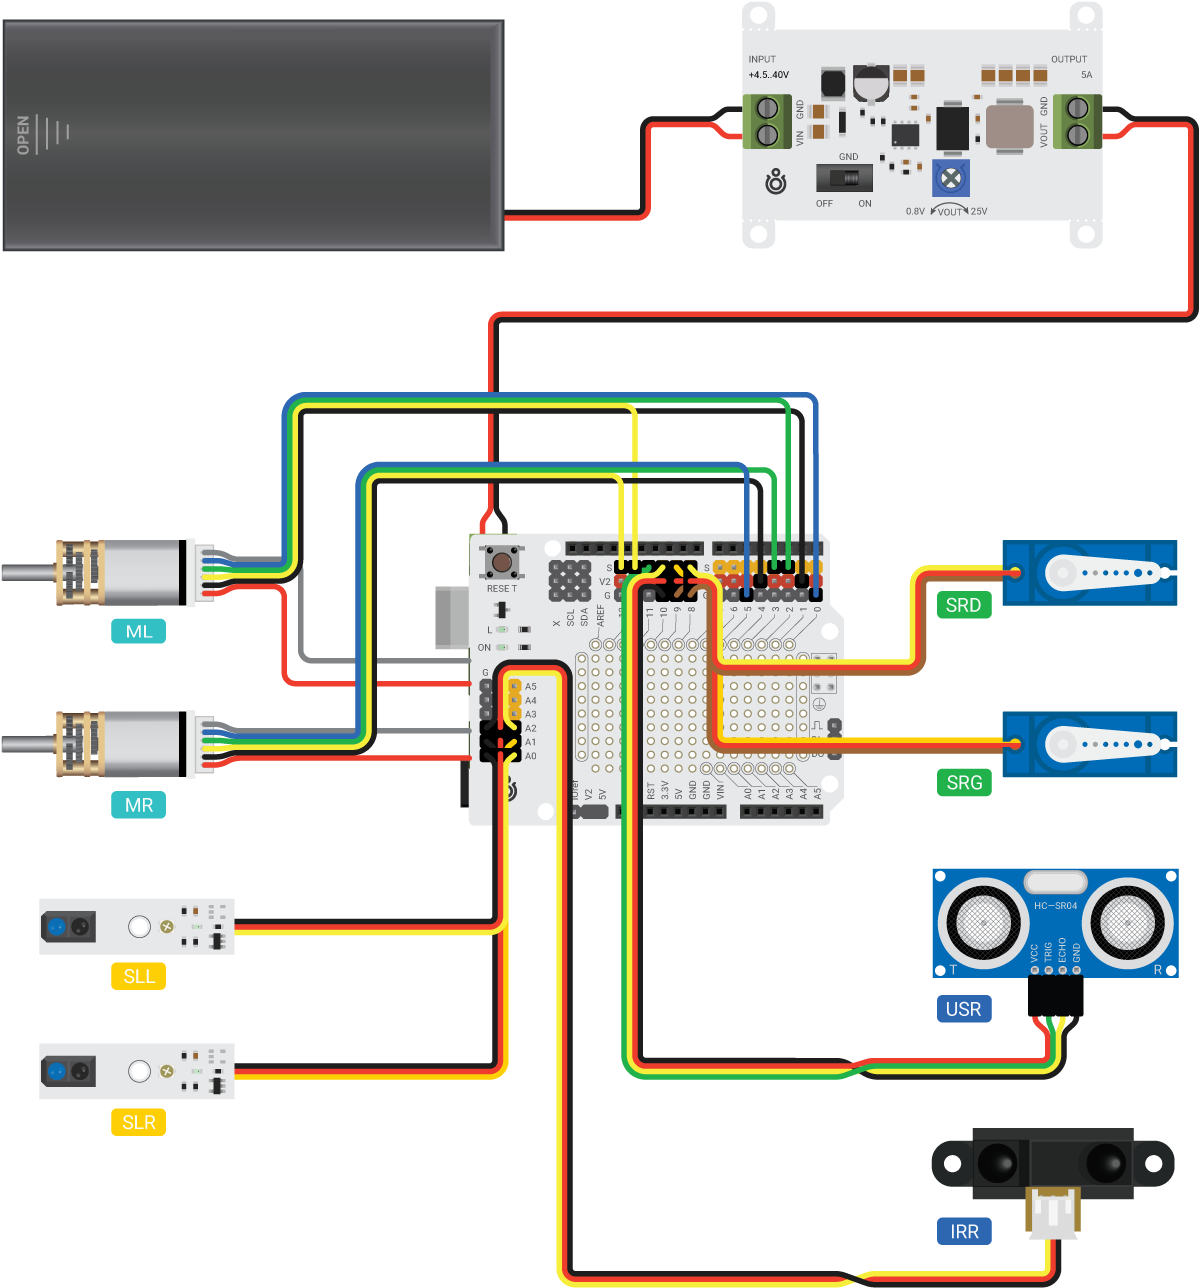
Подключи два 6-пиновых шлейфа JST–Dupont в соответствующие разъёмы на моторах.
Для удобства обозначим шлейфы:
ML— шлейф левого мотора.MR— шлейф правого мотора.
Шаг 6
Установи четыре нейлоновых стойки М3×25 на деталь B1. Используй для крепления нейлоновые винты М3×8.
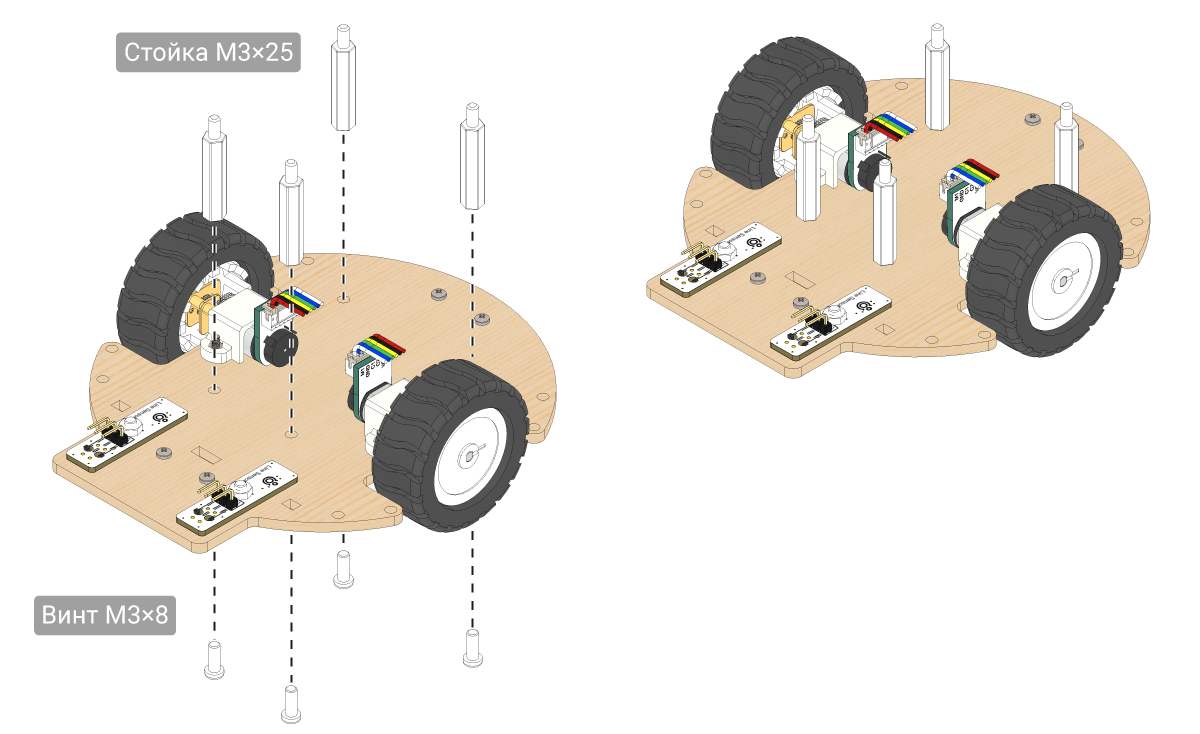
Если в твоём наборе лежат только нейлоновые стойки M3×8, прикрути три короткие стойки между собой, чтобы получить эквивалент M3×25.
Шаг 7
Установи контроллер Iskra Uno на четыре нейлоновые стойки. Затем прикрути плату тремя нейлоновыми гайками М3.
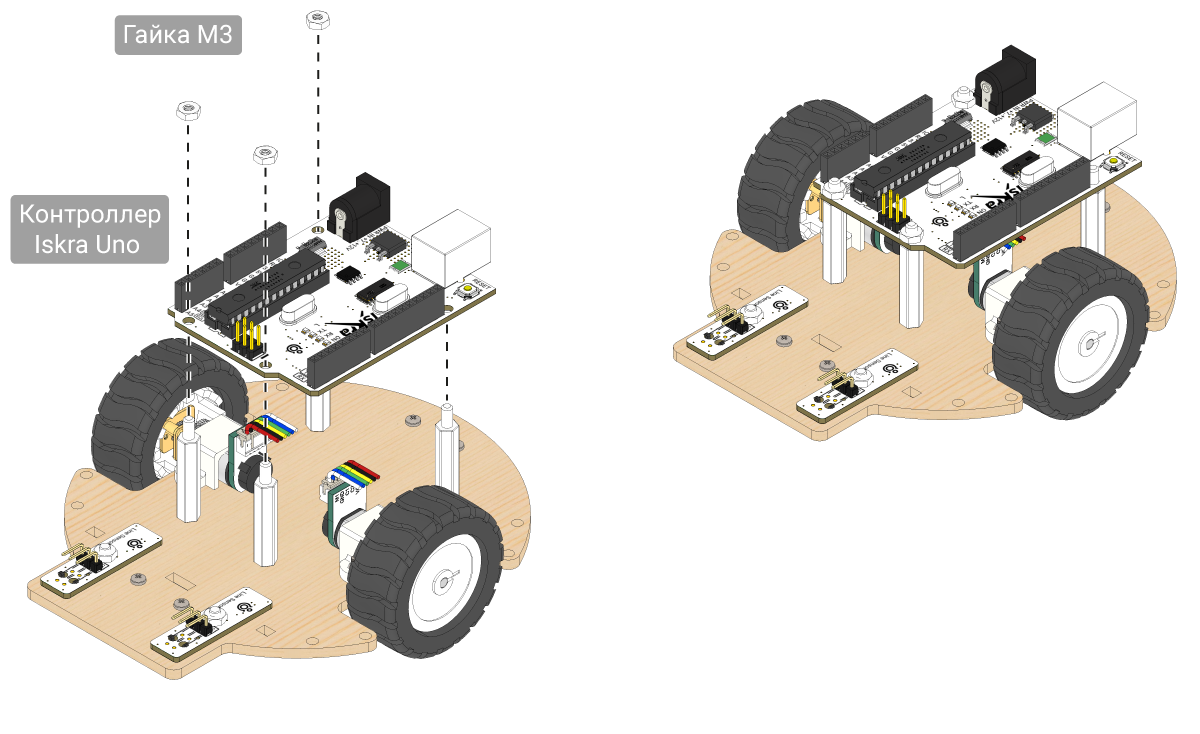
Четвёртая гайка возле кнопки не устанавливается из-за особенностей форм-фактора Arduino Uno R3.
Шаг 8
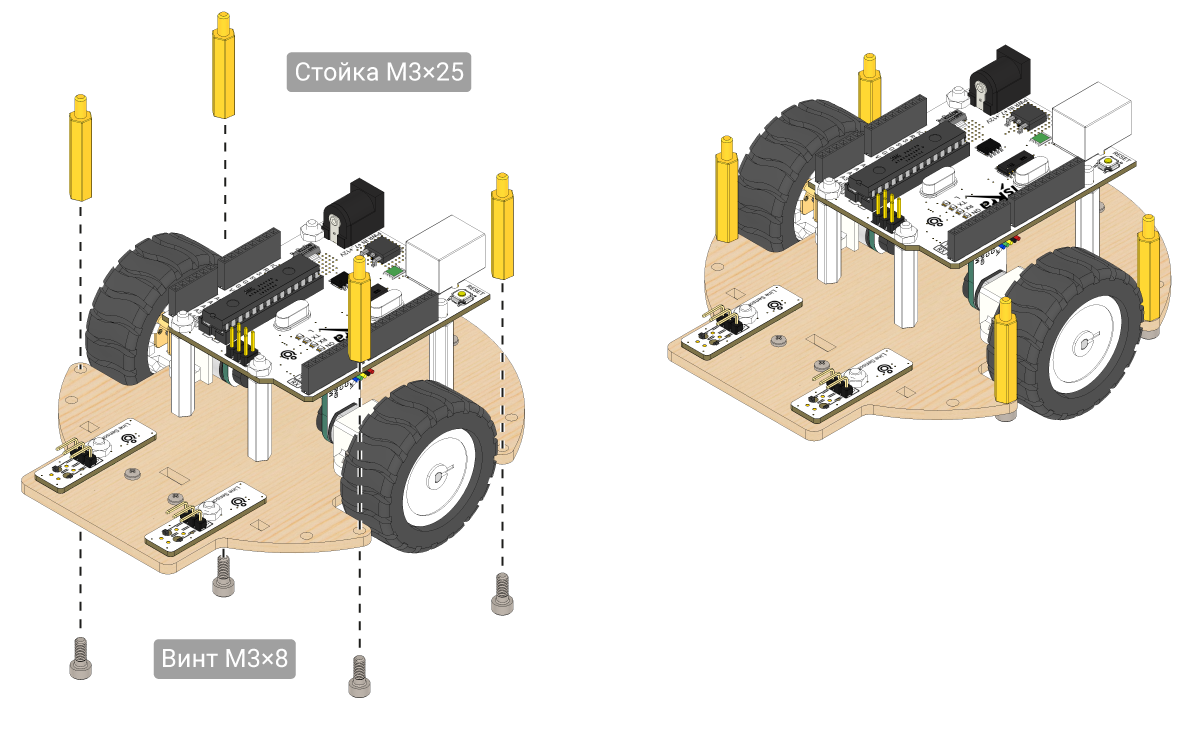
Установи четыре латунные стойки М3×25 на деталь B1. Используй для крепления металические винты М3×8.
Шаг 9
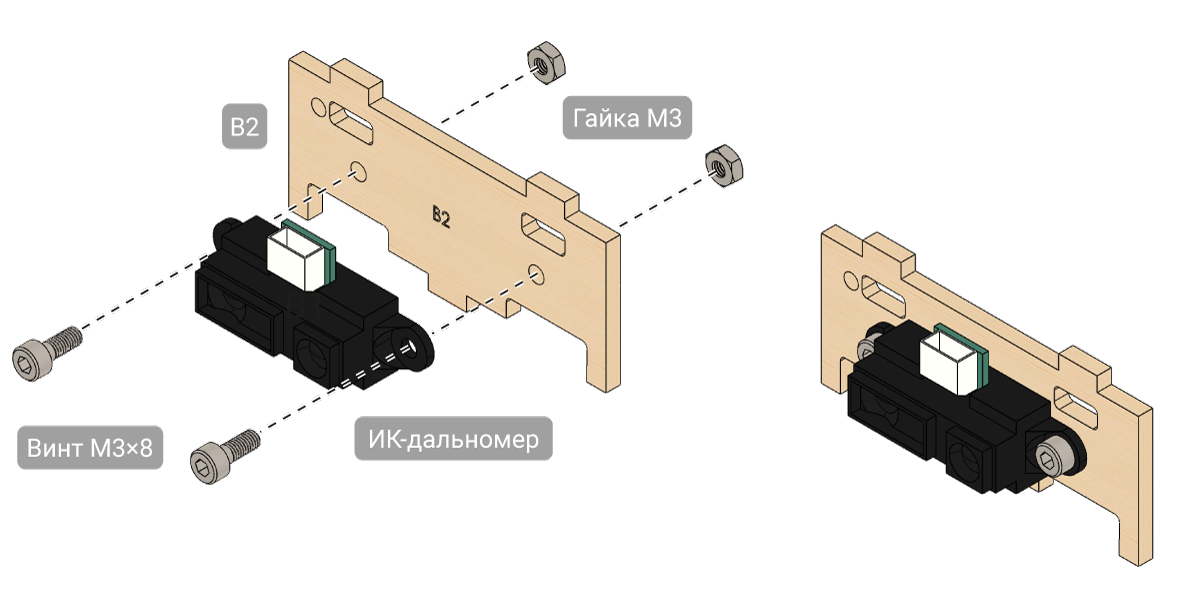
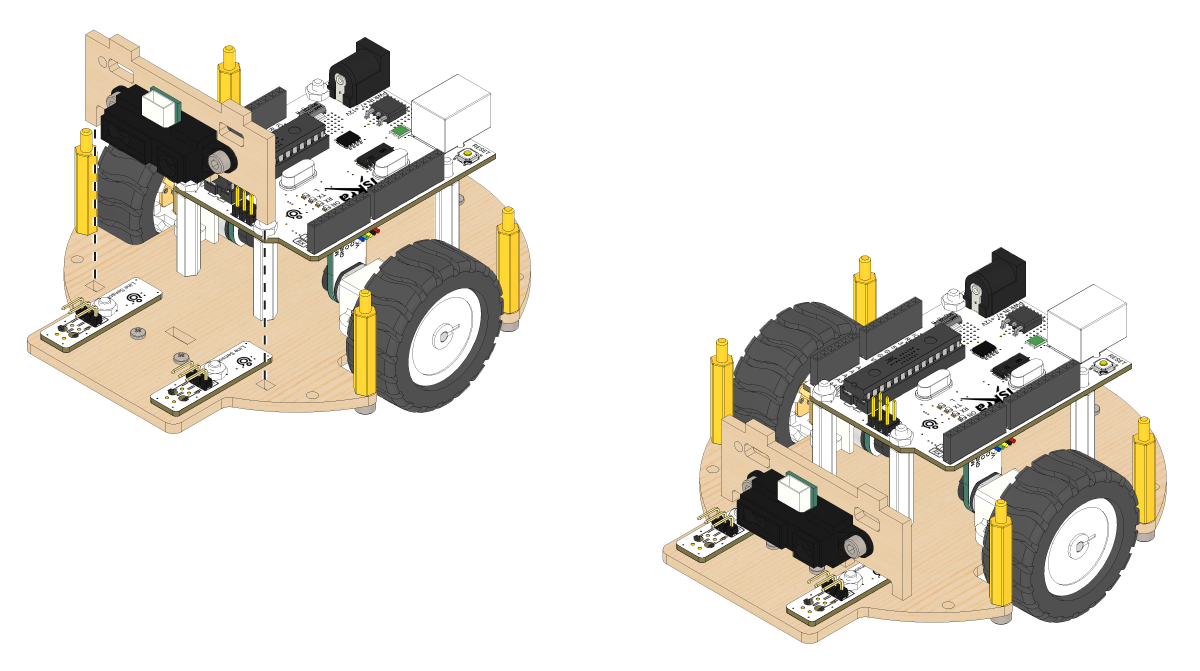
Установи инфракрасный дальномер на деталь B2. Используй для крепления металлические винты М3×8 и гайки М3.
Шаг 10
Установи деталь B2 на деталь B1, совместив шипы с пазами, как показано на рисунке.
Шаг 11
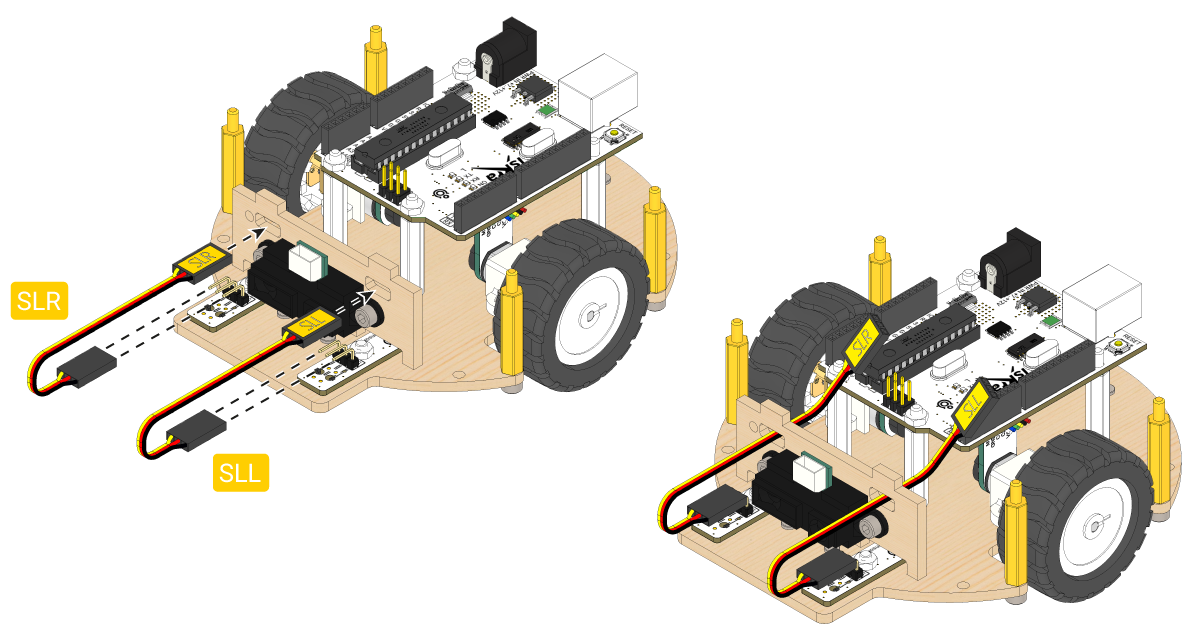
- Возьми два Troyka-шлейфа из комплекта датчиков линии.
Для удобства обозначим шлейфы:
SLL— левый датчик линии.SLR— правый датчик линии.
- Подключи 3-пиновые шлейфы Troyka к датчикам линии
SLLиSLR, соблюдая распиновку ниже.
| Контакт | Назначение | Цвет провода |
|---|---|---|
| S | Сигнал | Жёлтый |
| V | Питание | Красный |
| G | Земля | Чёрный |
- Продень шлейфы через прорези в детали
B2.
Шаг 12
Установи деталь B3 на четыре латунные стойки M3×25. Затем закрепи её ещё четырьмя латунными стойками M3×25.
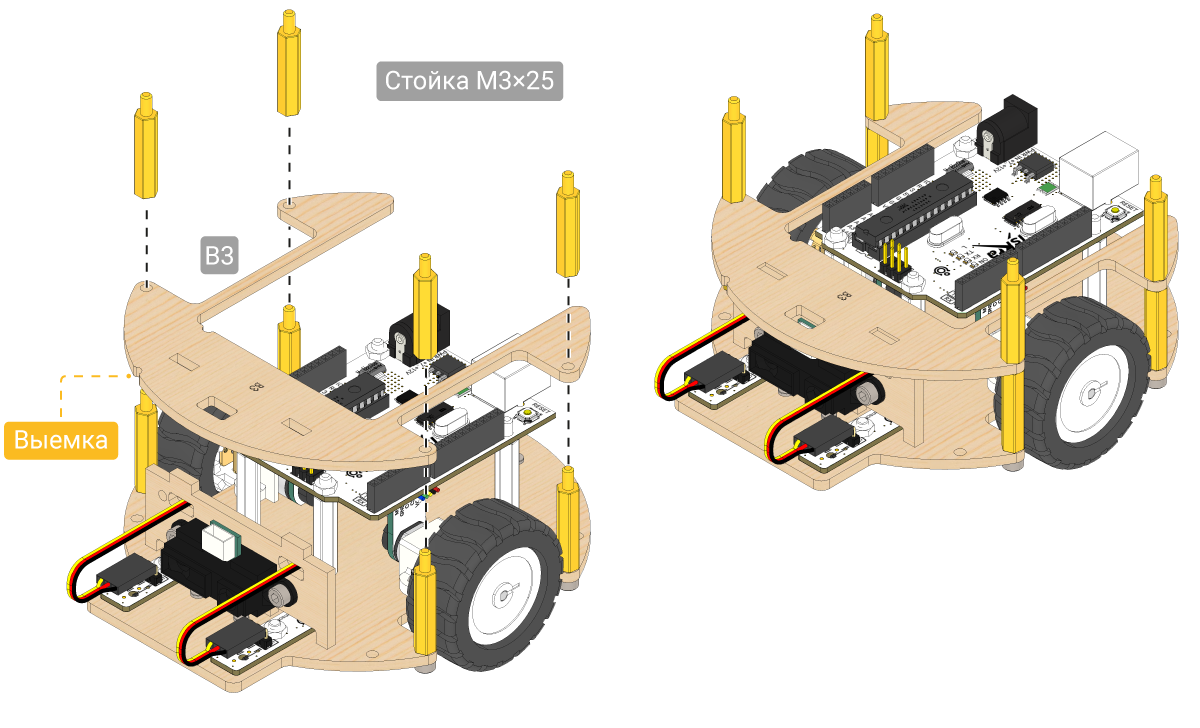
При установке детали B3 ориентируйся по выемке, показанной на иллюстрации.
Шаг 13
Установи плату расширения Motor Shield на контроллер Iskra Uno.
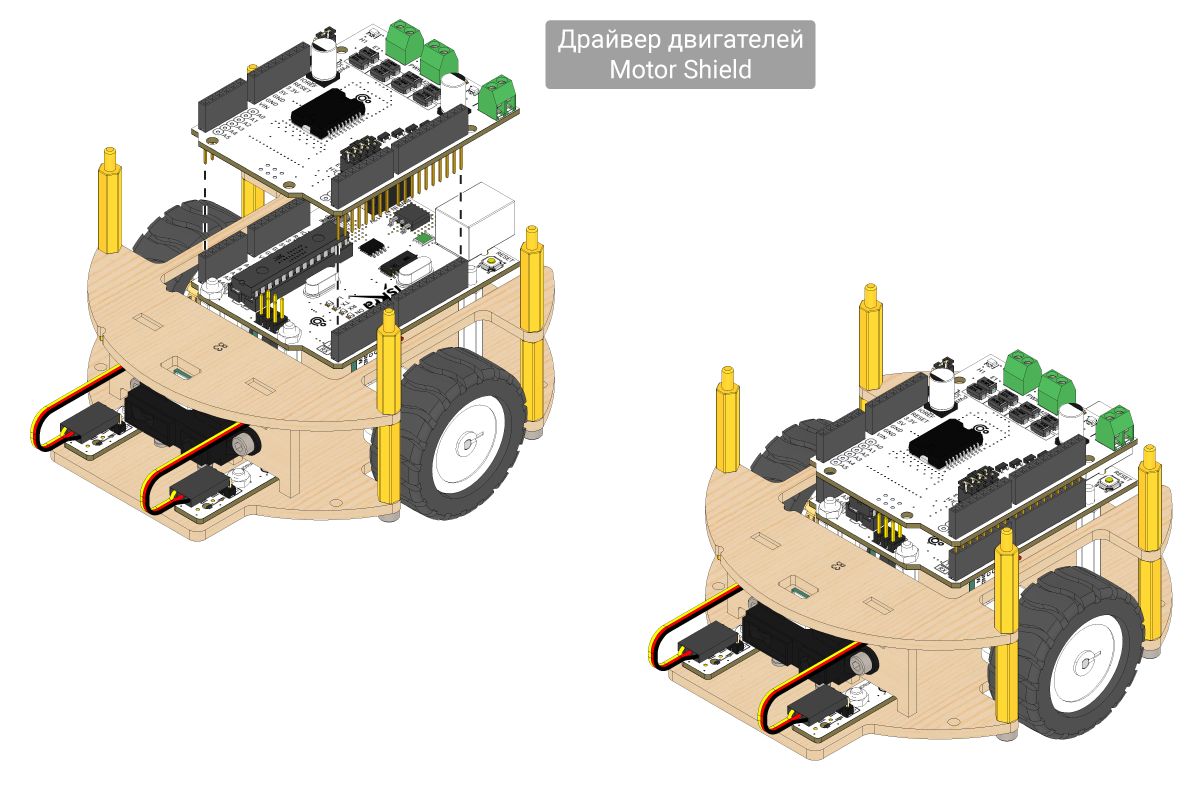
- Соблюдай умеренные усилия и не перекашивай плату, чтобы не погнуть контактные вилки Motor Shield.
- Контакты должны войти до упора. При этом между колодкой и платой может остаться небольшой зазор.
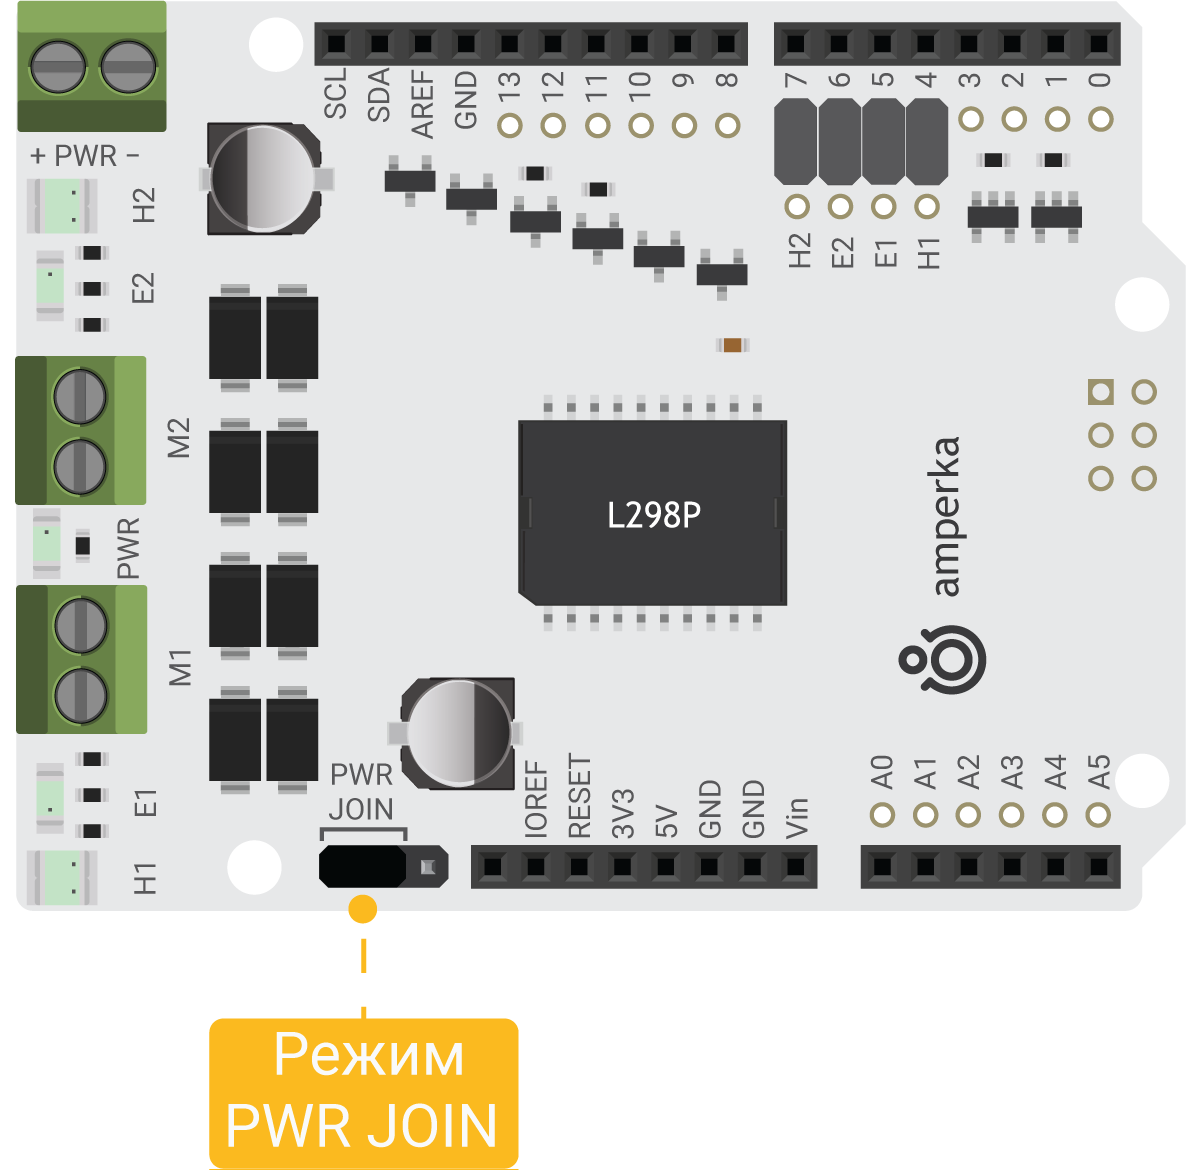
- Убедись, что джампер на Motor Shield установлен в положение
PWR JOIN.
Шаг 14
Подключи к клеммникам M1 и M2 на Motor Shield по два провода питания из 6-пиновых шлейфов JST–Dupont от каждого мотора.
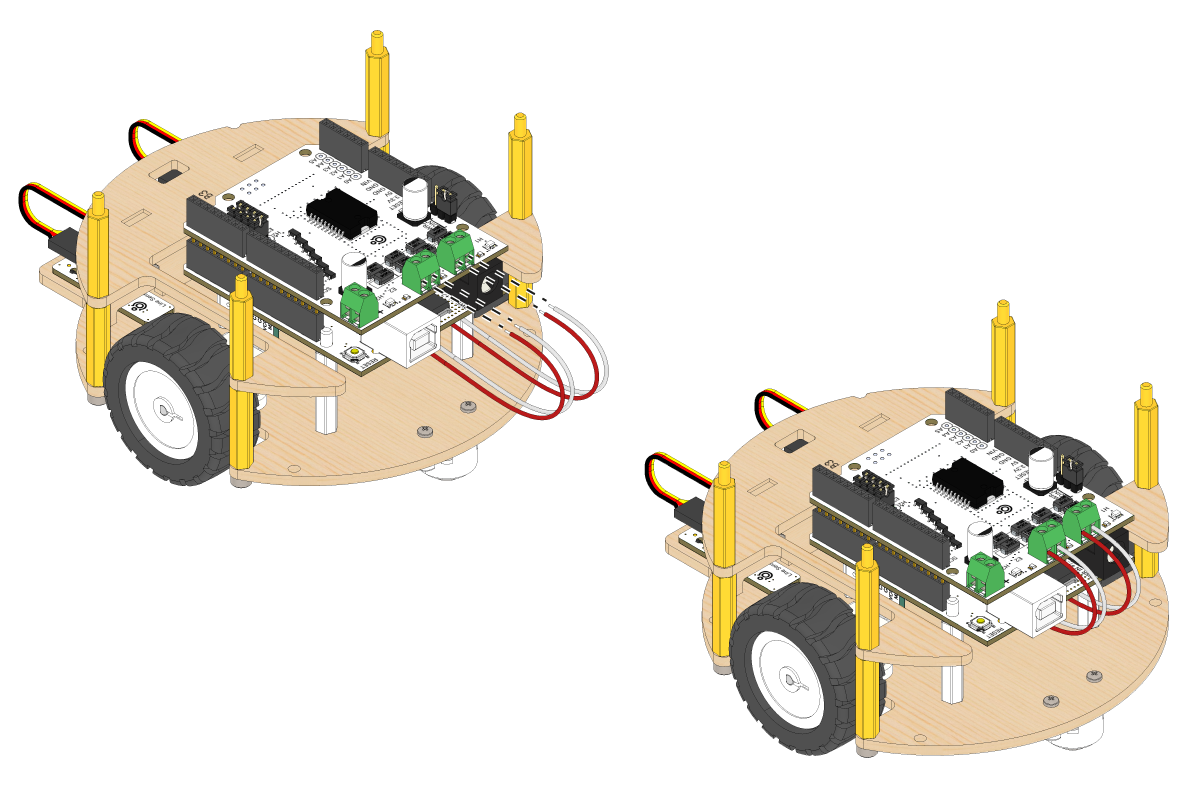
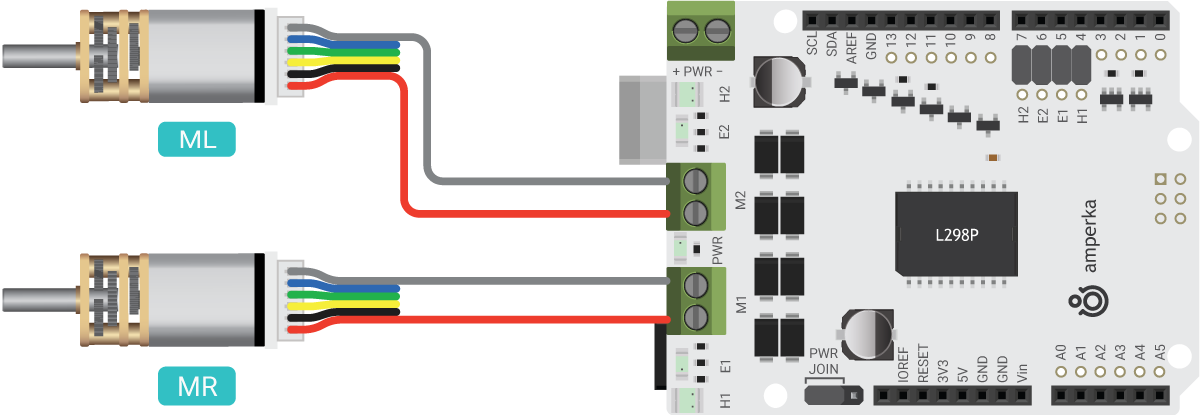
- Полярность подключения задаёт направление вращения мотора.
- Если колесо будет вращаться в обратную сторону, поменяй провода этого мотора местами или измени направление вращения в программе.
- Остальные 4 провода подключим позже на шаге 28.
Шаг 15
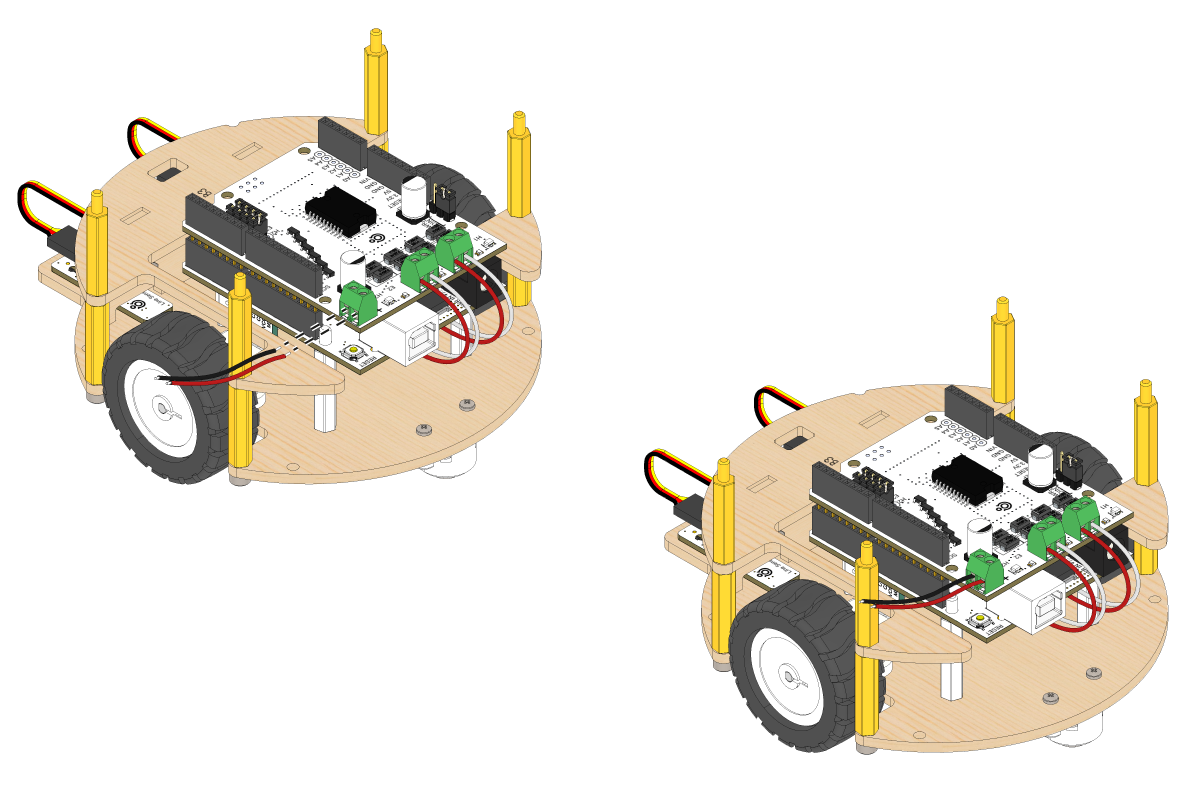
Подключи два провода-перемычки к клеммнику питания PWR на плате Motor Shield, соблюдая полярность.
| Контакт клеммника | Назначение | Цвет провода |
|---|---|---|
| + | Питание | Красный |
| − | Земля | Белый |
Шаг 16
- Расположи сервопривод FS90 на детали
B3. - Закрепи сервопривод кабельной стяжкой, продев её через выемки в детали
B3.
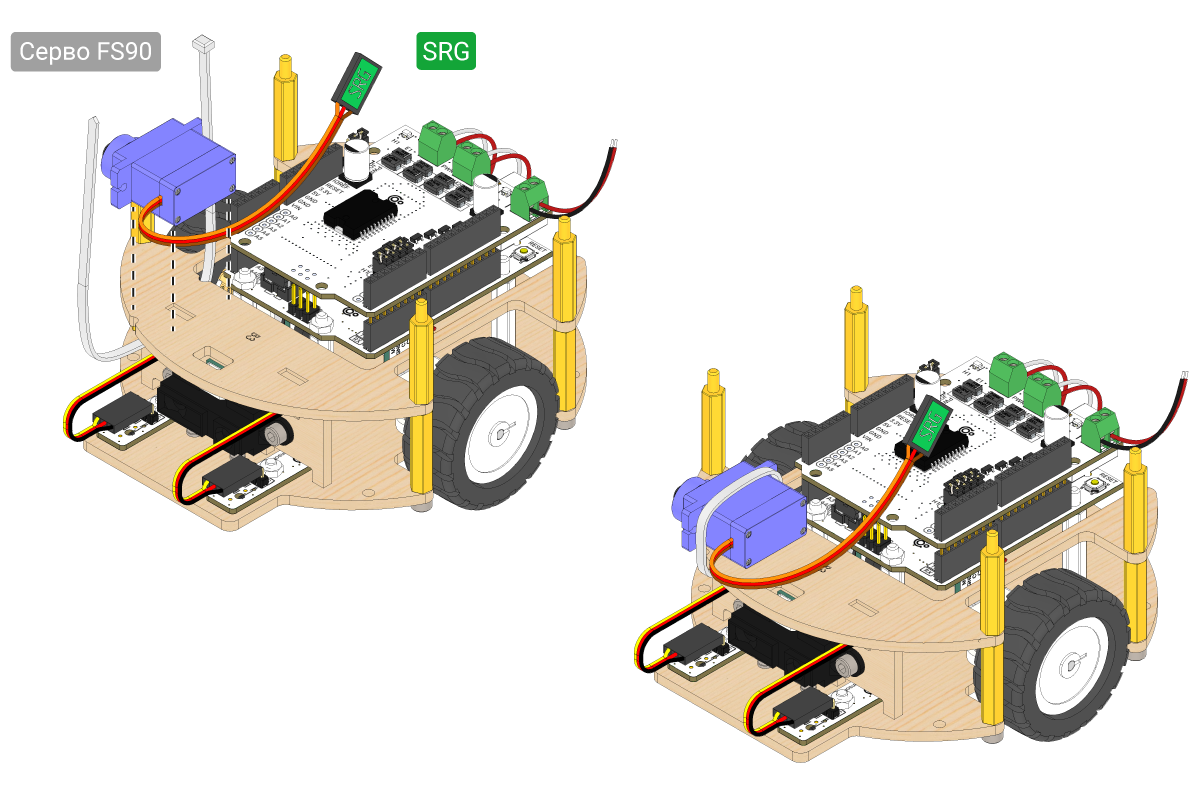
Для удобства обозначим шлейф сервопривода как SRG.
После установки сервопривода отрежь лишний конец кабельной стяжки, чтобы он не мешался.
Шаг 17
Подключи 3-пиновый шлейф JST–Dupont к инфракрасному дальномеру через вырез в детали B3.
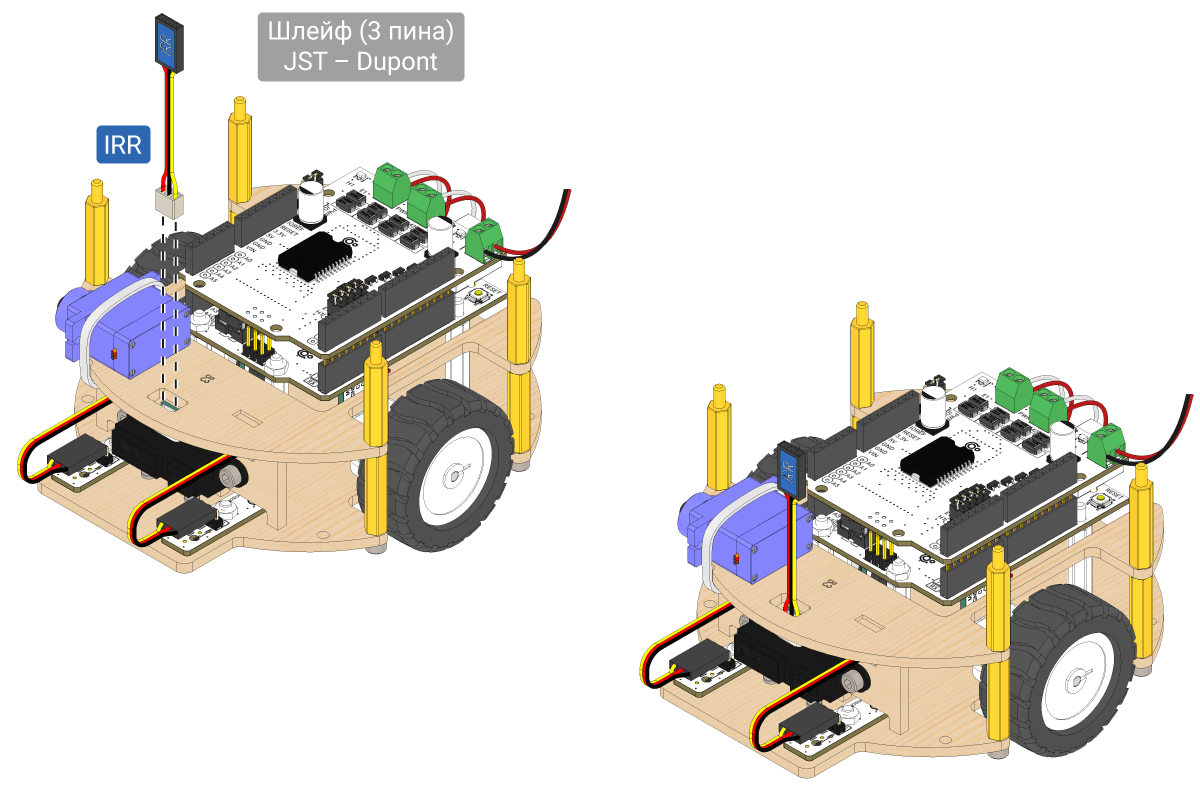
Для удобства обозначим шлейф ИК-дальномера как IRR.
Шаг 18
Установи ультразвуковой дальномер на деталь B7. Используй для крепления четыре металлических винта М1.6×8 с гайками М1.6.
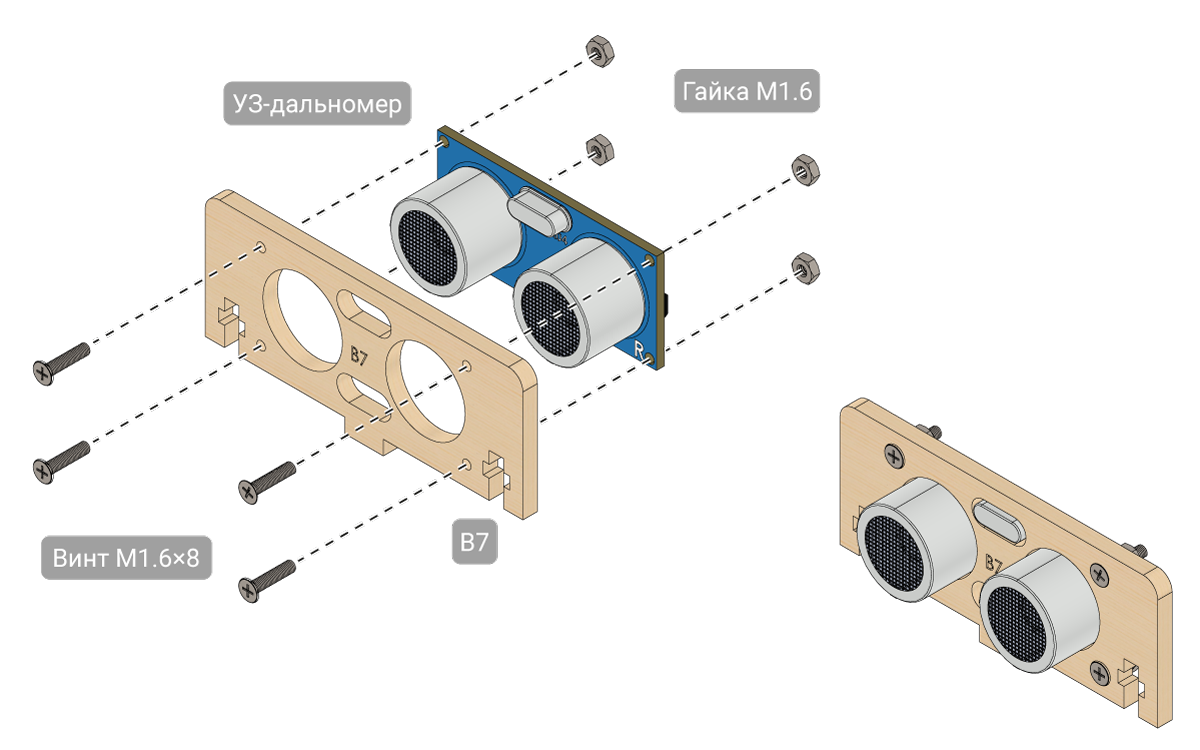
Шаг 19
Установи качалку сервопривода на деталь B6. Используй для крепления саморезы от сервопривода.
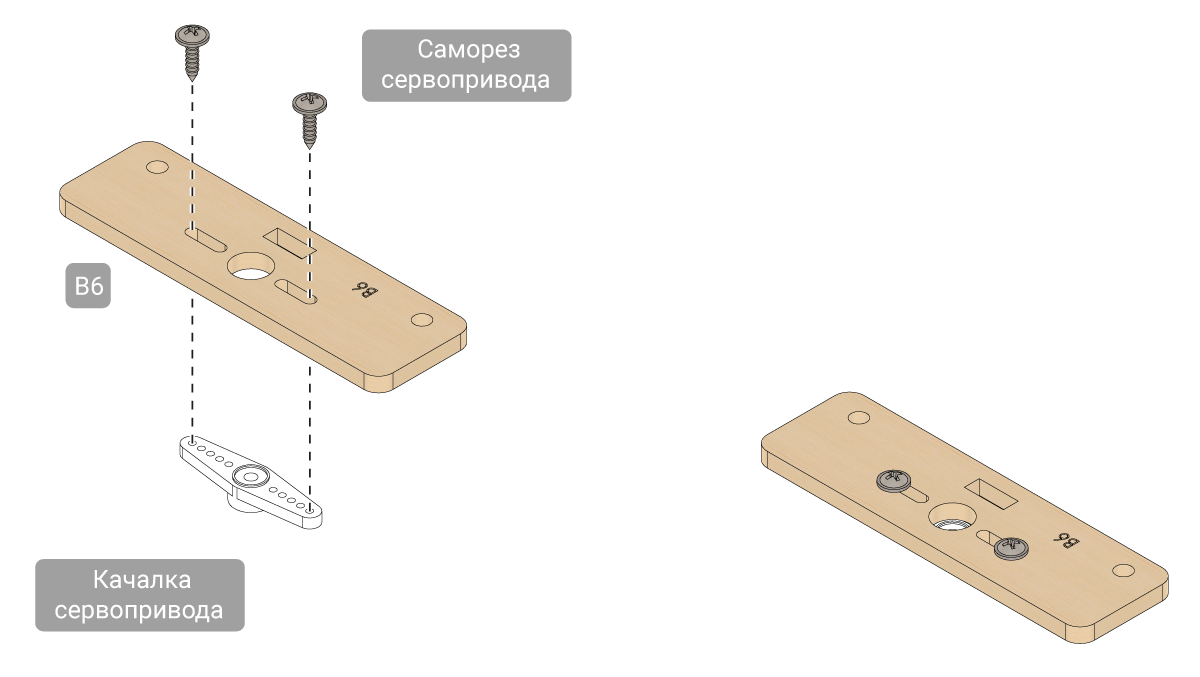
При первом закручивании саморезы нарезают резьбу в качалке сервопривода, поэтому могут закручиваться с усилием.
Шаг 20
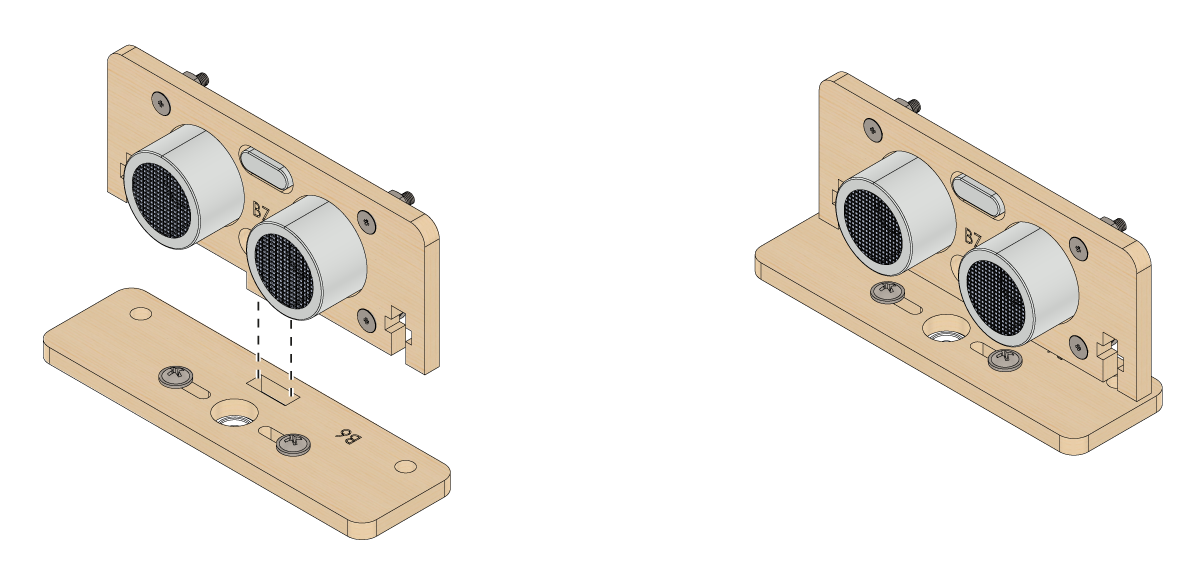
Соедини между собой детали B6 и B7, совместив шипы с пазами.
Шаг 21
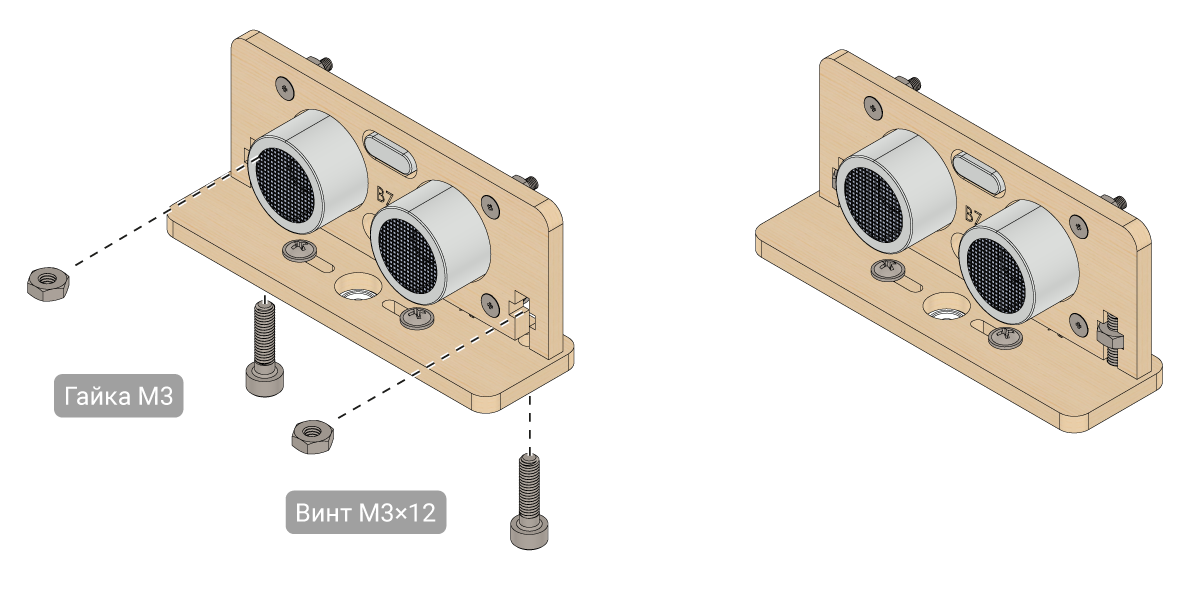
Соедини детали B6 и B7 между собой с помощью металлических винтов М3×12 и гаек М3.
Шаг 22
Подключи 4-пиновый шлейф Dupont к ультразвуковому дальномеру.
| Контакт | Цвет провода | Назначение |
|---|---|---|
| GND | Земля | Чёрный |
| ECHO | Приём сигнала | Жёлтый |
| TRIG | Отправка сигнала | Зелёный |
| VCC | Питание | Красный |
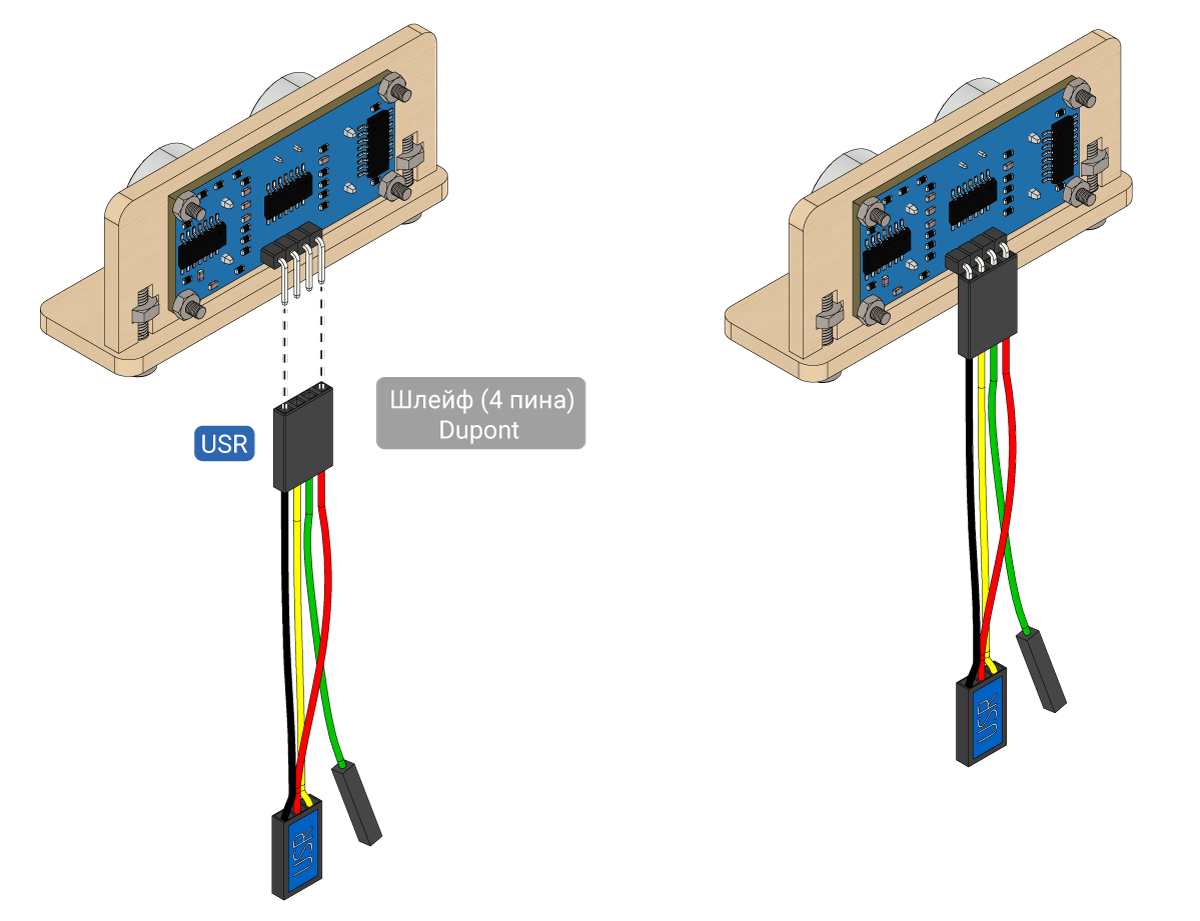
Для удобства обозначим шлейф УЗ-дальномера как USR.
Шаг 23
Установи сервопривод FS90 на деталь B4. Используй для крепления два металлических винта М2×8 с гайками М2.
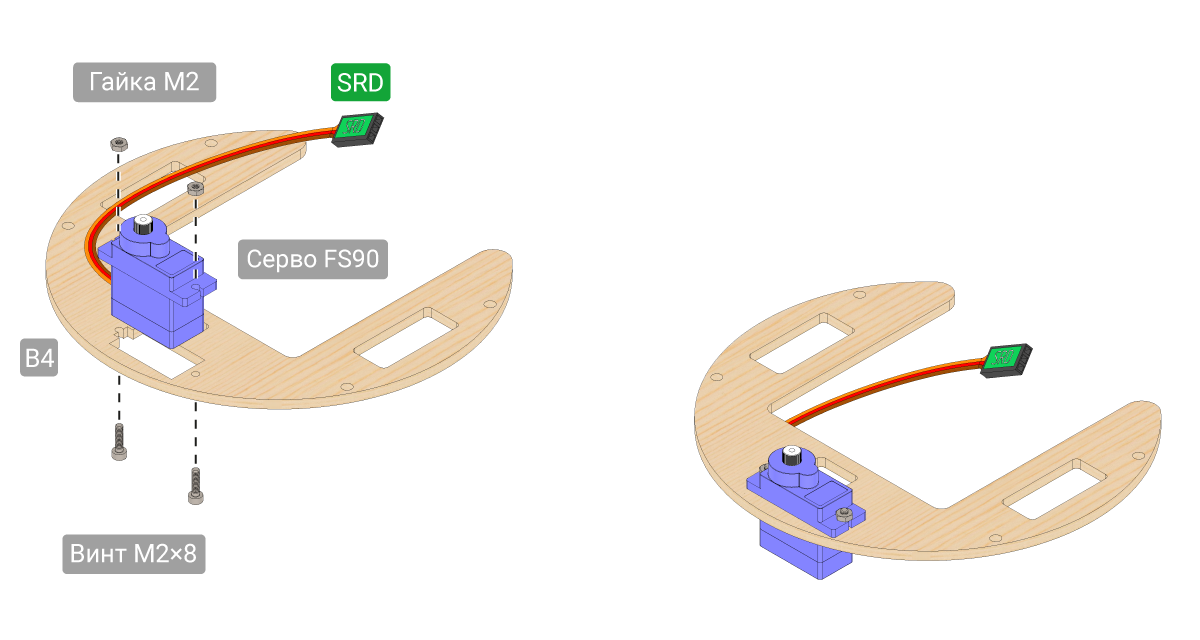
Для удобства обозначим шлейф сервопривода как SRD.
Шаг 24
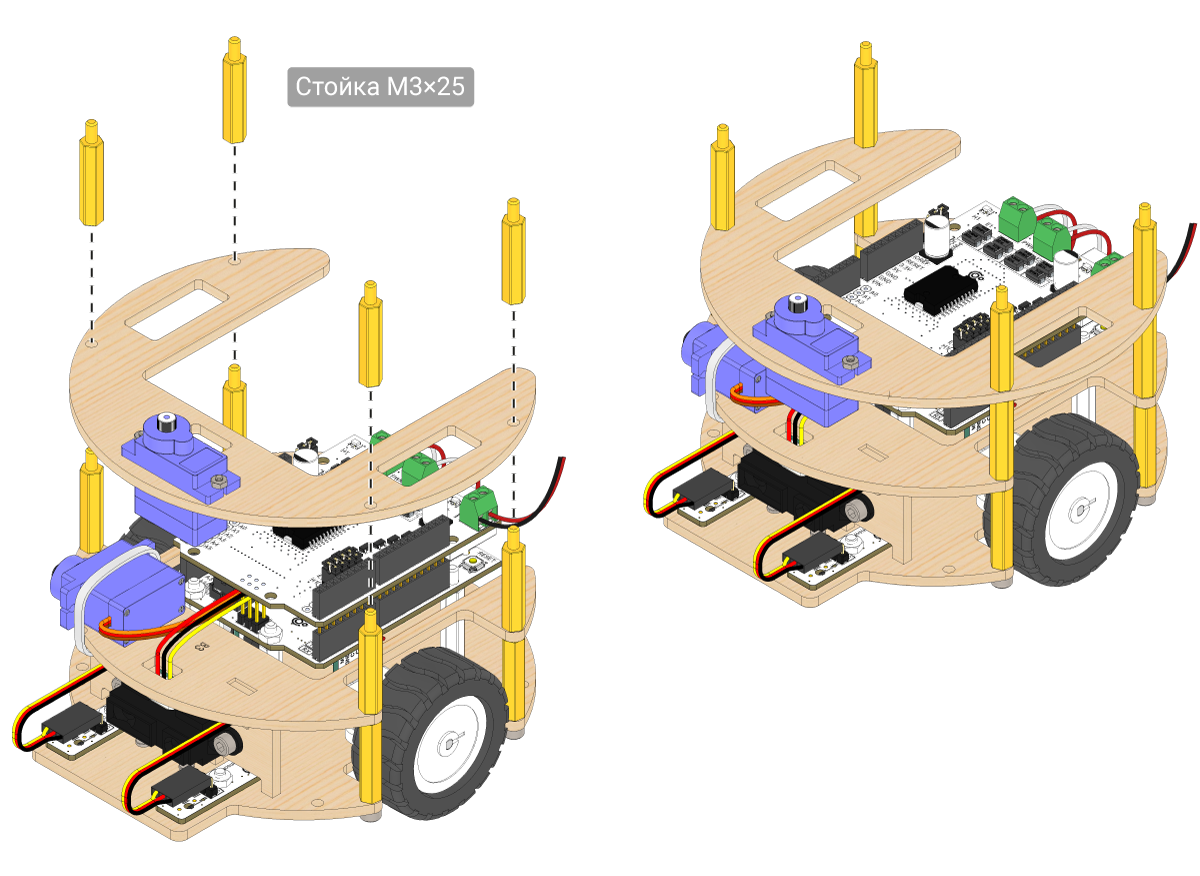
Установи деталь B4 на четыре латунные стойки M3×25. Затем закрепи её ещё четырьмя латунными стойками M3×25.
Шаг 25
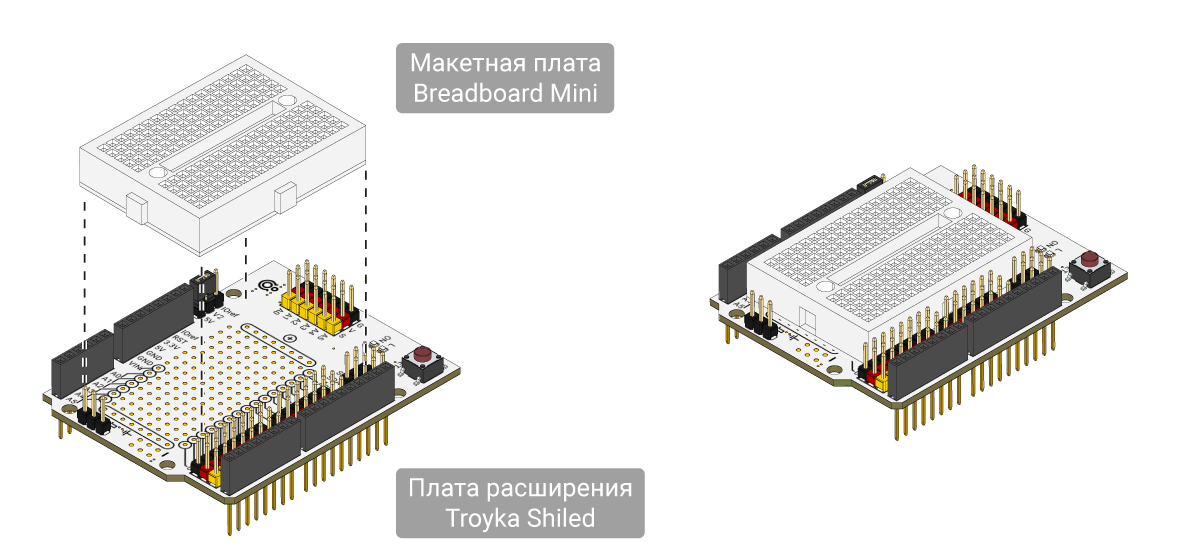
- Сними защитную плёнку с клейкой основы макетной платы Breadboard Mini.
- Установи Breadboard Mini по центру платы Troyka Shield и плотно прижми их так, чтобы макетка приклеилась.
Шаг 26
Установи плату расширения Troyka Shield на драйвер двигателей Motor Shield.
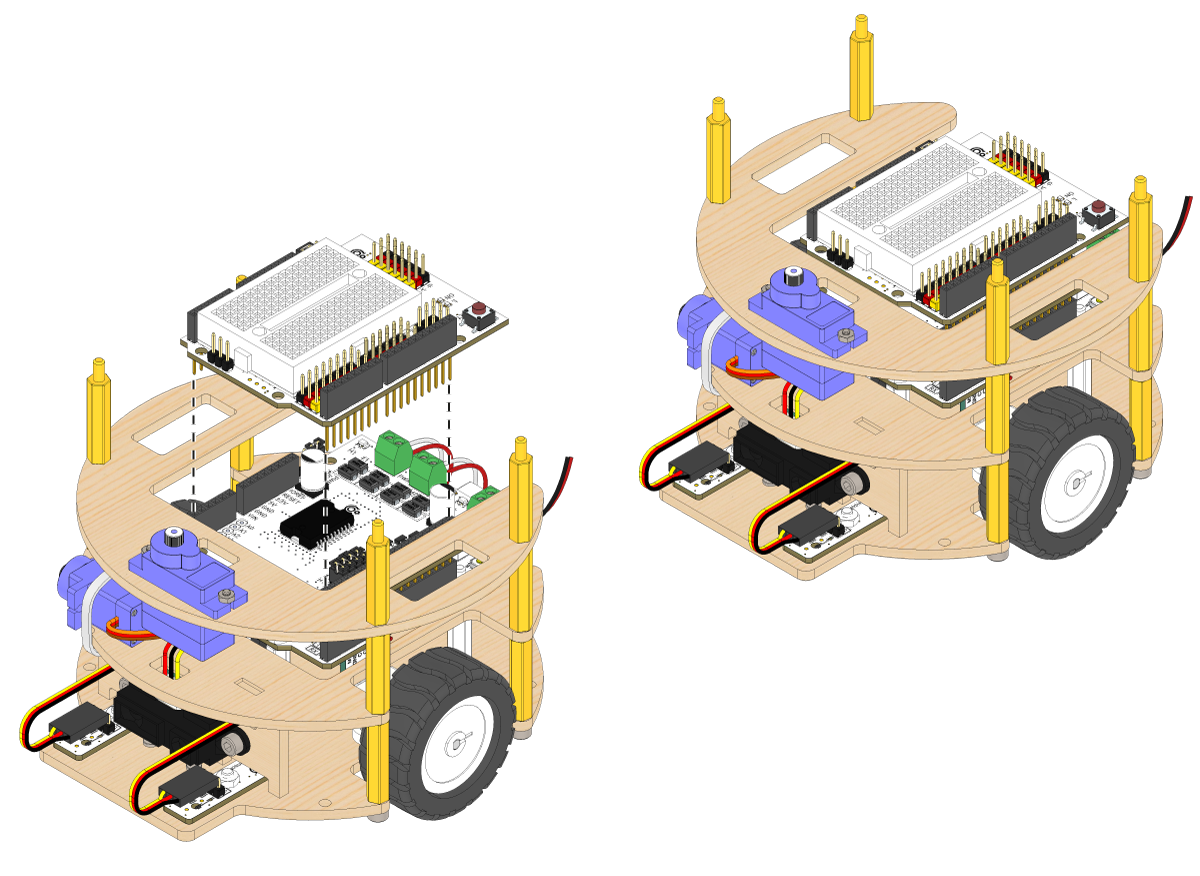
Все контакты Troyka Shield должны полностью войти в соответствующие колодки Motor Shield.
Шаг 27
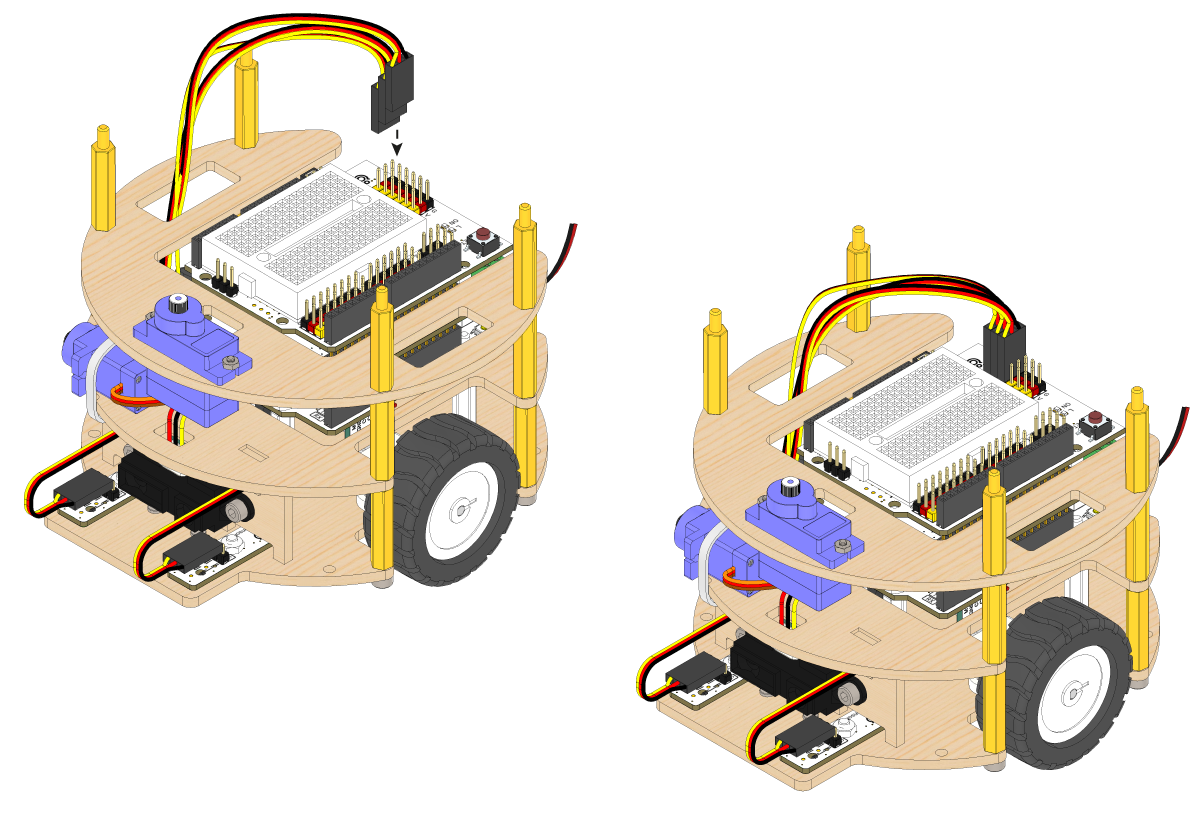
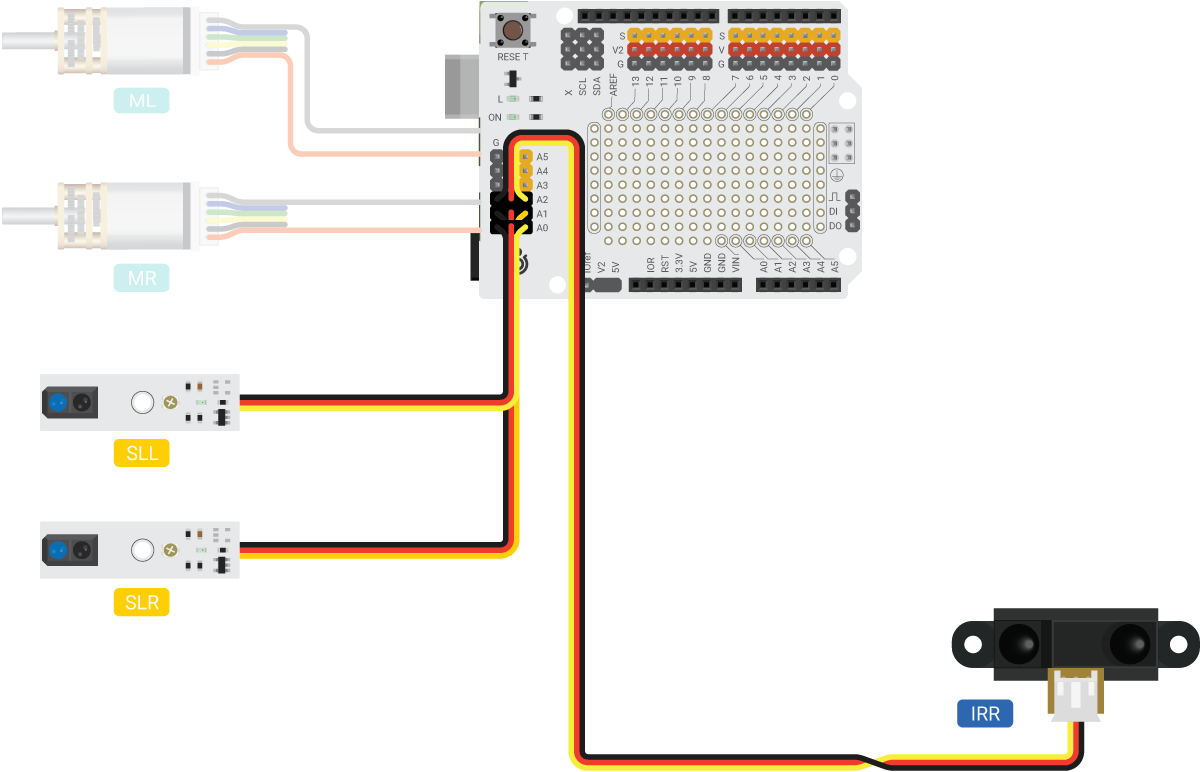
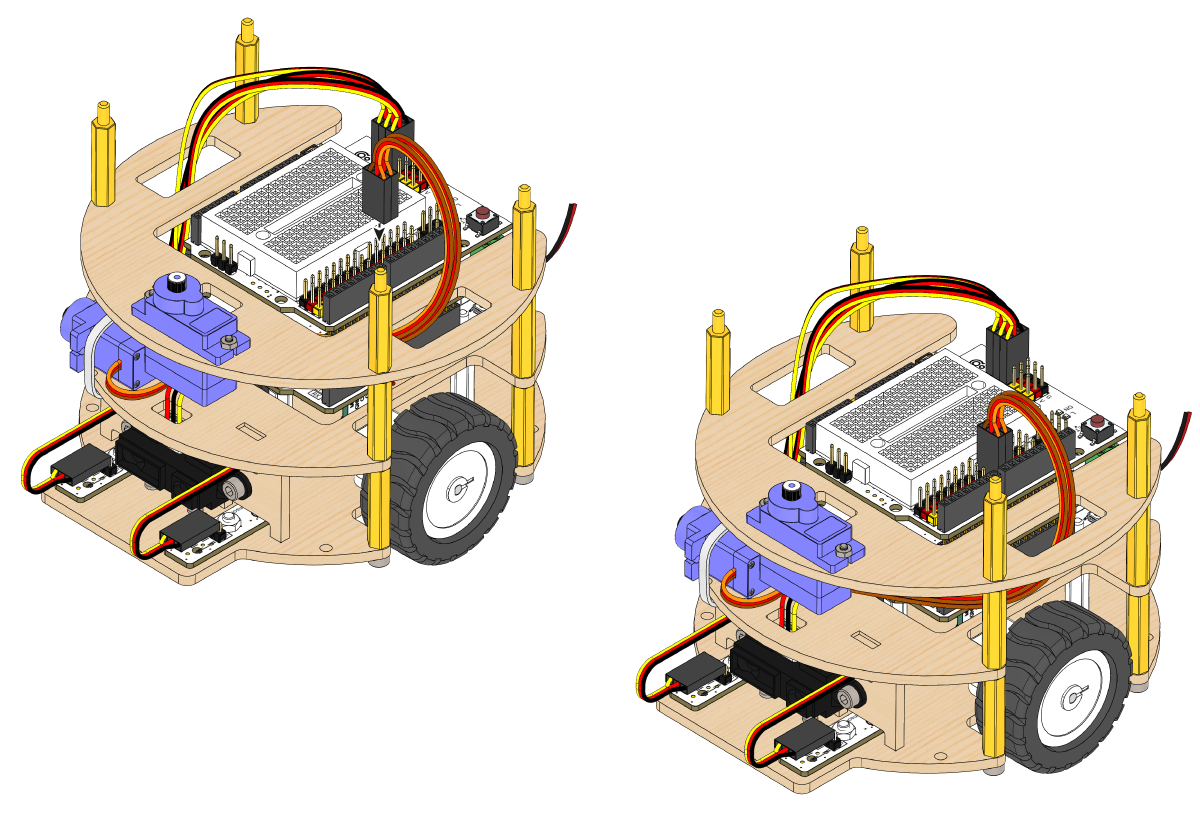
- Подключи датчики линии
SLLиSLRк контактным группамA0иA1на Troyka Shield.
| Датчик линии SLL | Troyka Shield | Цвет провода |
|---|---|---|
| S | A0 | Жёлтый |
| V | V | Красный |
| G | G | Чёрный |
| Датчик линии SLR | Troyka Shield | Цвет провода |
|---|---|---|
| S | A1 | Жёлтый |
| V | V | Красный |
| G | G | Чёрный |
- Подключи инфракрасный дальномер к контактной группе
A2на Troyka Shield.
| ИК-дальномер ISR | Troyka Shield | Цвет провода |
|---|---|---|
| S | A2 | Жёлтый |
| V | V | Красный |
| G | G | Чёрный |
Шаг 28
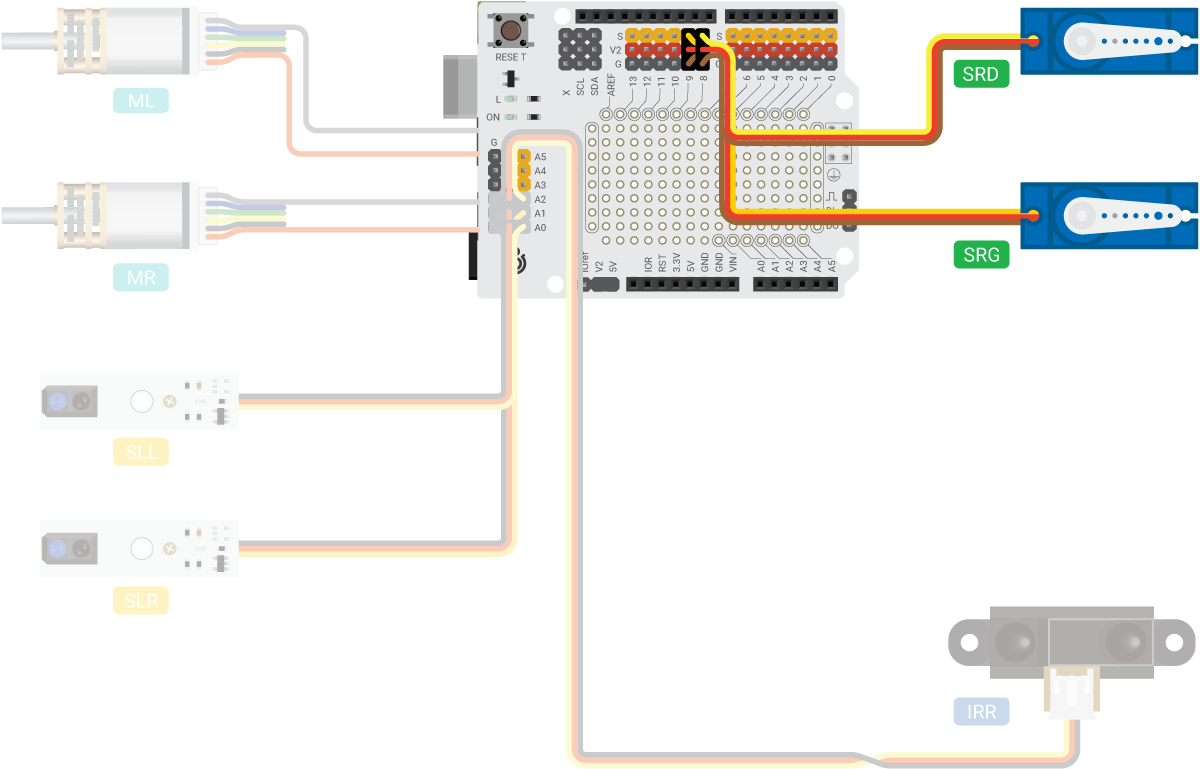
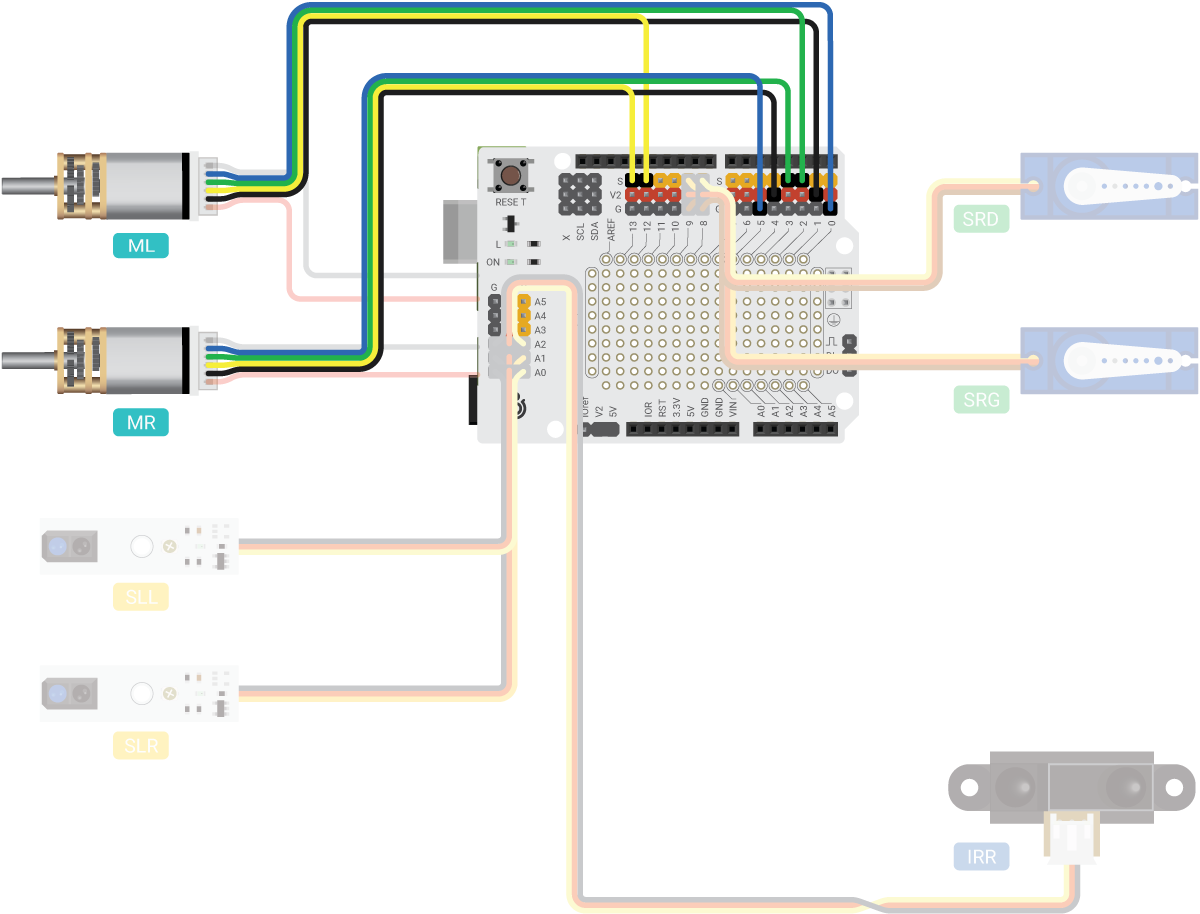
Подключи сервоприводы SRD и SRG к контактным группам 8 и 9 на Troyka Shield.
| Сервопривод SRD | Troyka Shield | Цвет провода |
|---|---|---|
| S | 8 | Оранжевый |
| V | V | Красный |
| G | G | Коричневый |
| Сервопривод SRG | Troyka Shield | Цвет провода |
|---|---|---|
| S | 9 | Оранжевый |
| V | V | Красный |
| G | G | Коричневый |
Шаг 29
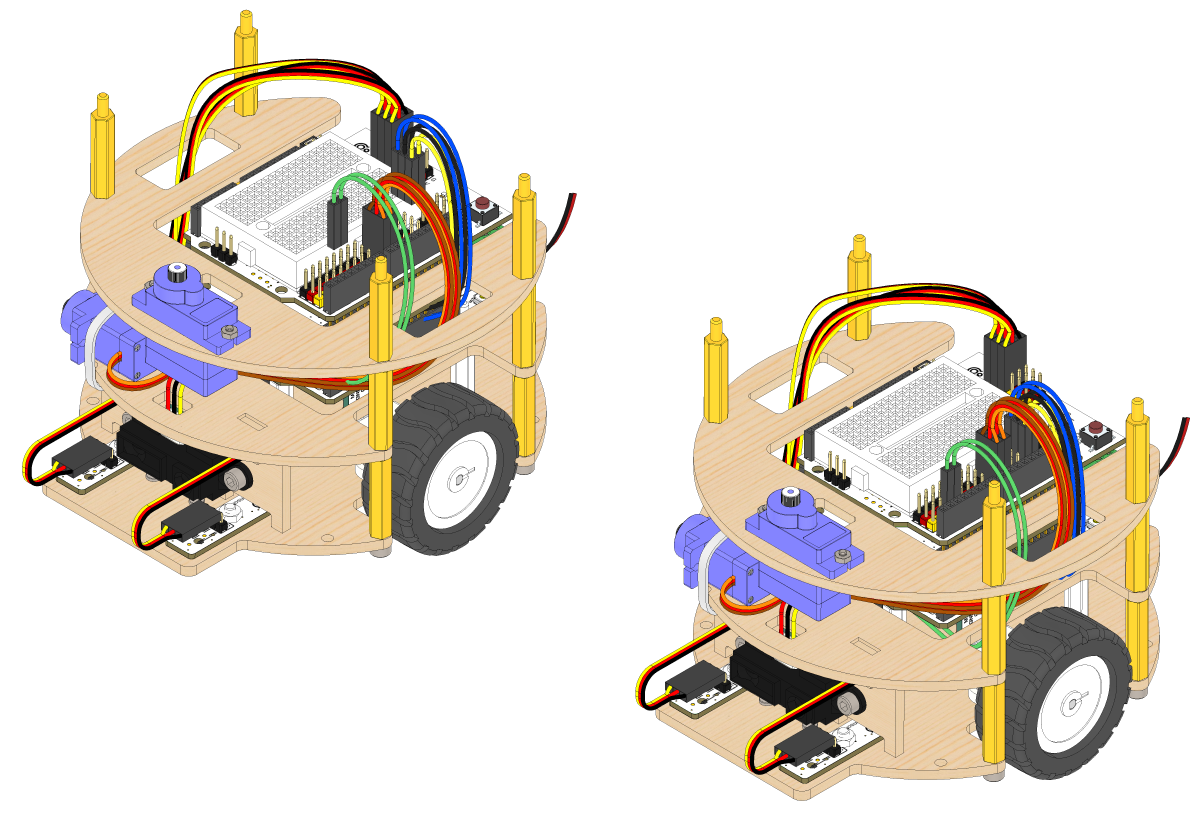
Подключи энкодеры моторов ML и MR к плате расширения Troyka Shield, используя четыре незанятых пина соответствующего шлейфа JST-Dupont.
| Энкодер ML | Troyka Shield | Цвет провода |
|---|---|---|
| GND | G | Синий |
| C1 / A | 2 | Зелёный |
| C2 / B | 12 | Жёлтый |
| VCC | V | Чёрный |
| Энкодер MR | Troyka Shield | Цвет провода |
|---|---|---|
| GND | G | Синий |
| C1 / A | 3 | Зелёный |
| C2 / B | 13 | Жёлтый |
| VCC | V | Чёрный |
Два провода от шлейфов мы уже подключили к питанию в шаге 15.
Шаг 30
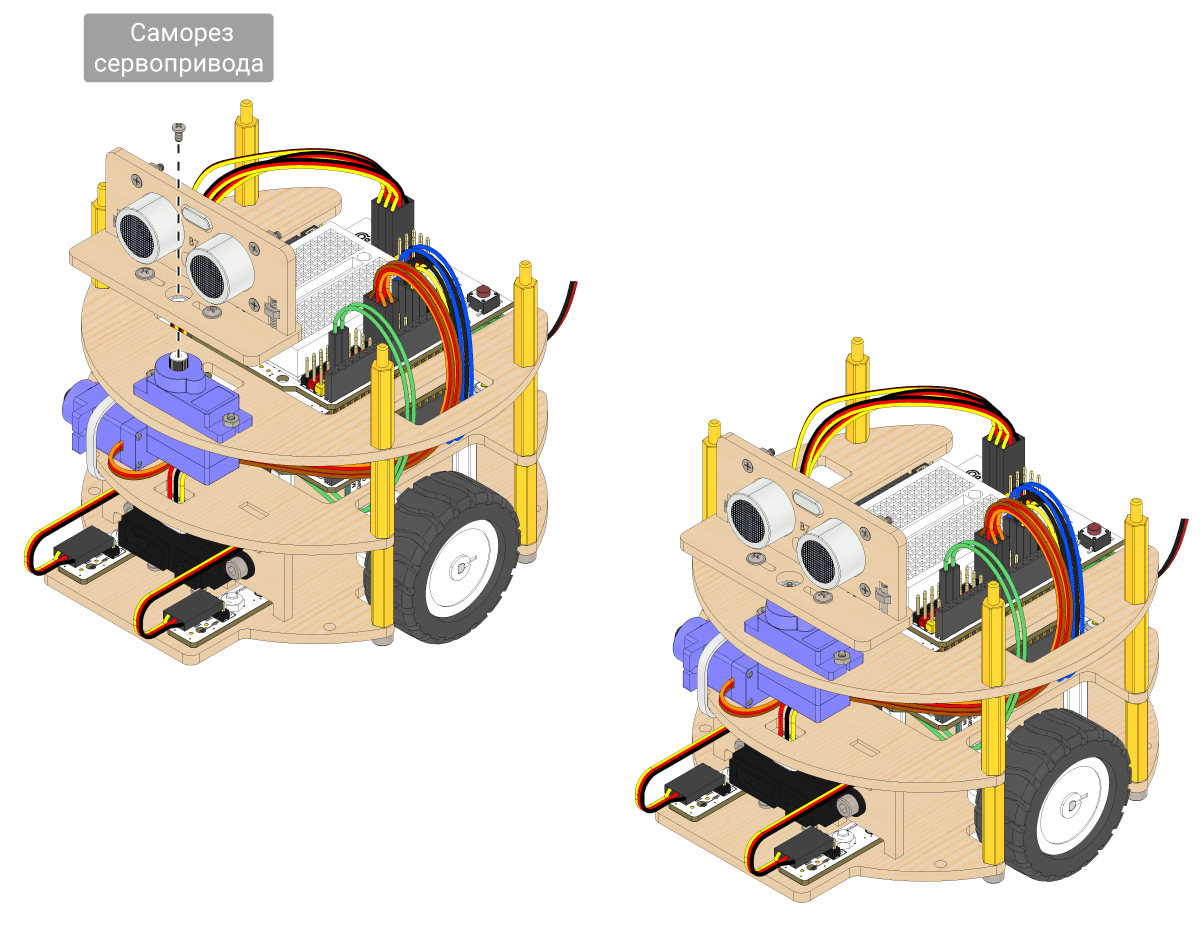
Установи сборку деталей B6+B7 с ультразвуковым дальномером на вал сервопривода. Используй для крепления саморез от сервопривода.
Шаг 31
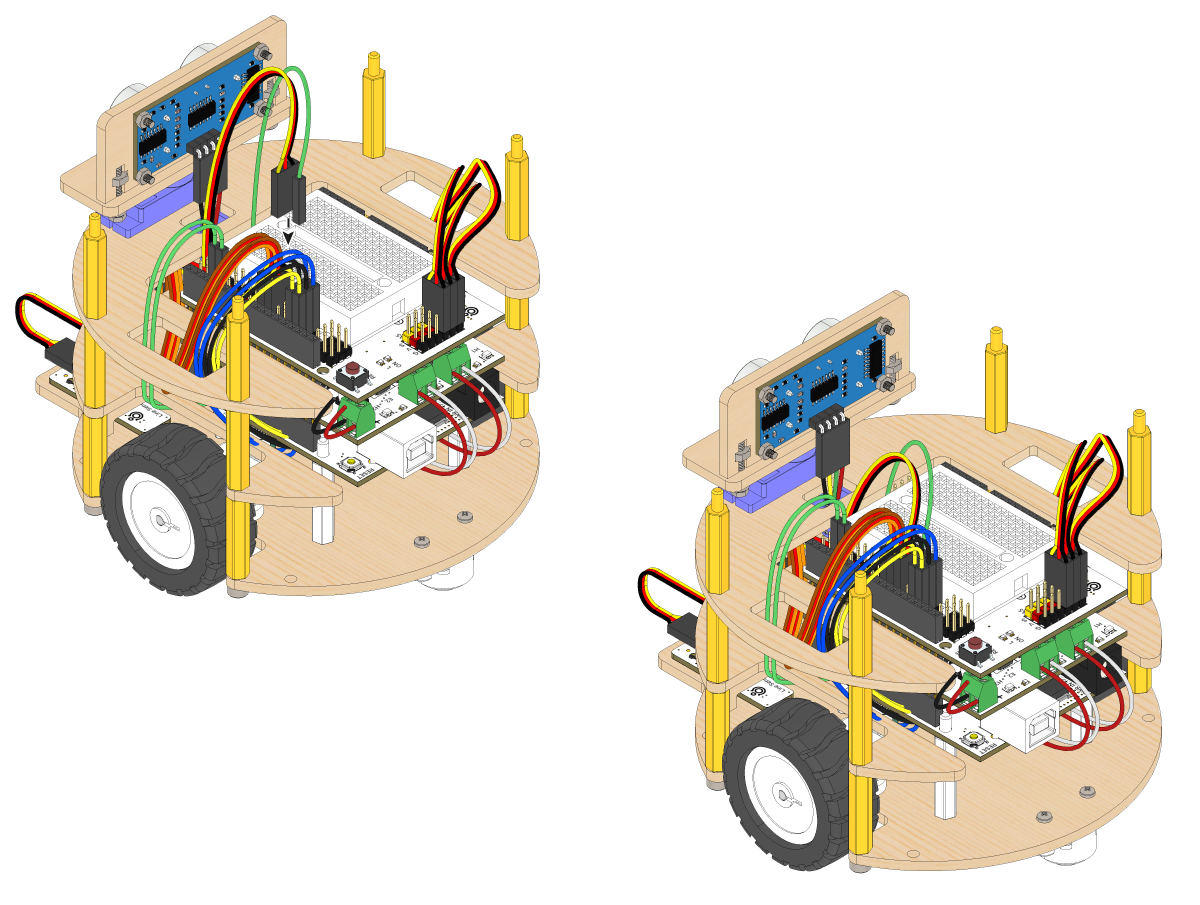
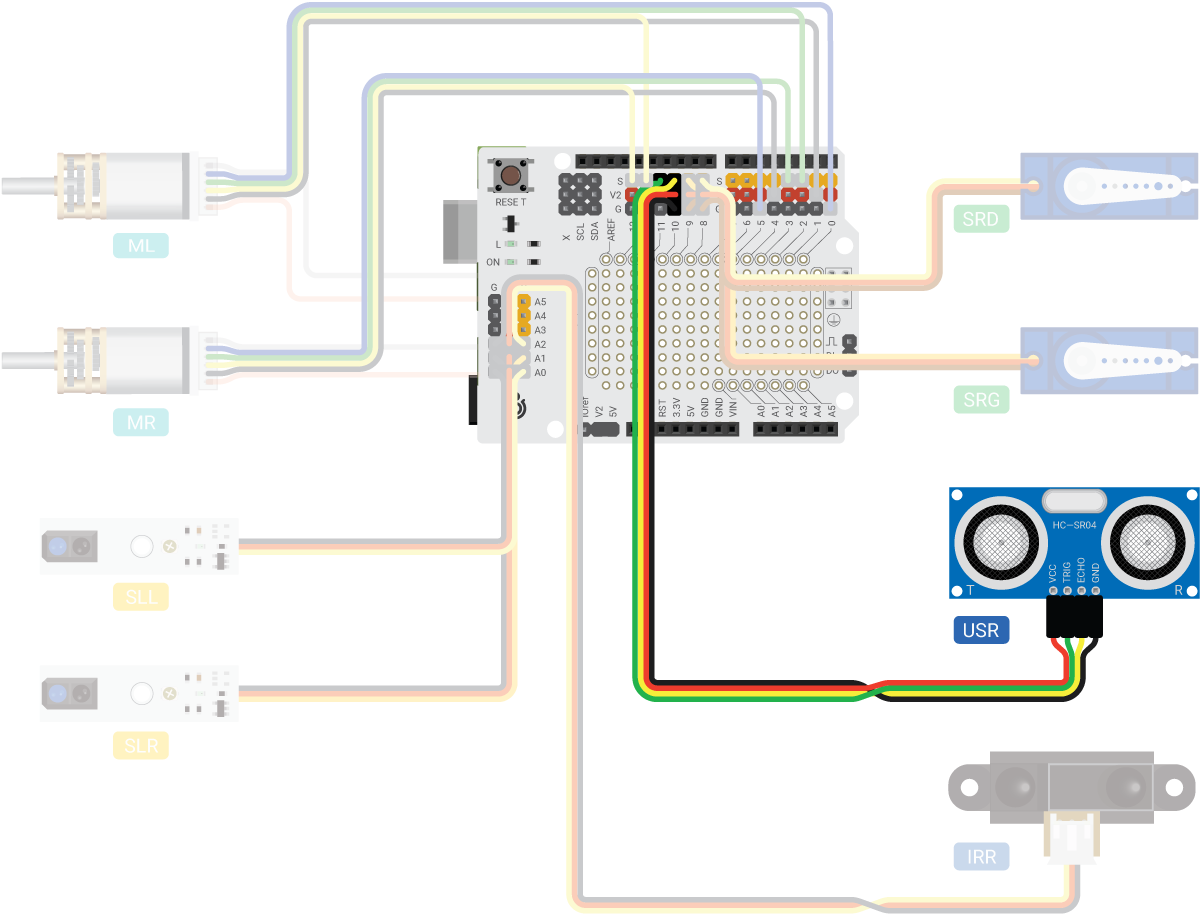
Подключи ультразвуковой дальномер к контактным группам 10 и 11 на Troyka Shield.
| УЗ-дальномер | Troyka Shield | Цвет провода |
|---|---|---|
| GND | G | Чёрный |
| ECHO | 10 | Жёлтый |
| TRIG | 11 | Зелёный |
| VCC | V | Красный |
Шаг 32
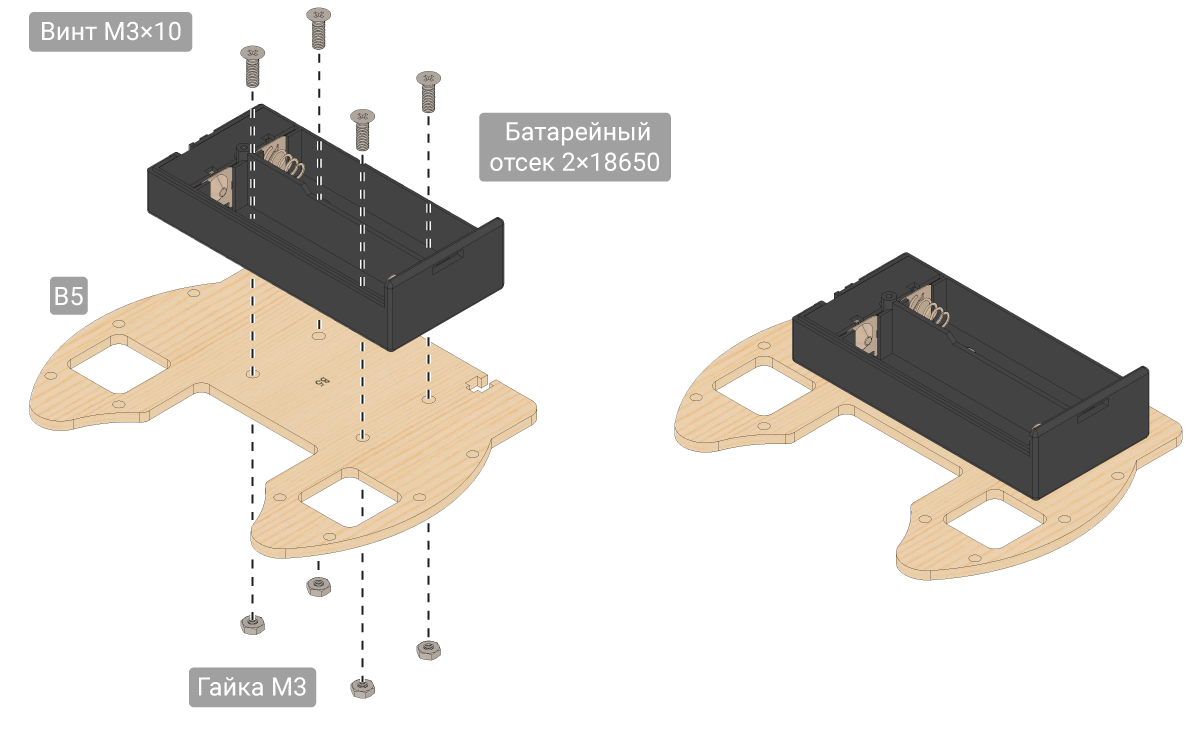
Прикрути батарейный отсек 2×18650 к детали B5 с помощью четырёх металлических винтов М3×10 с потайной головкой и гаек М3.
Шаг 33
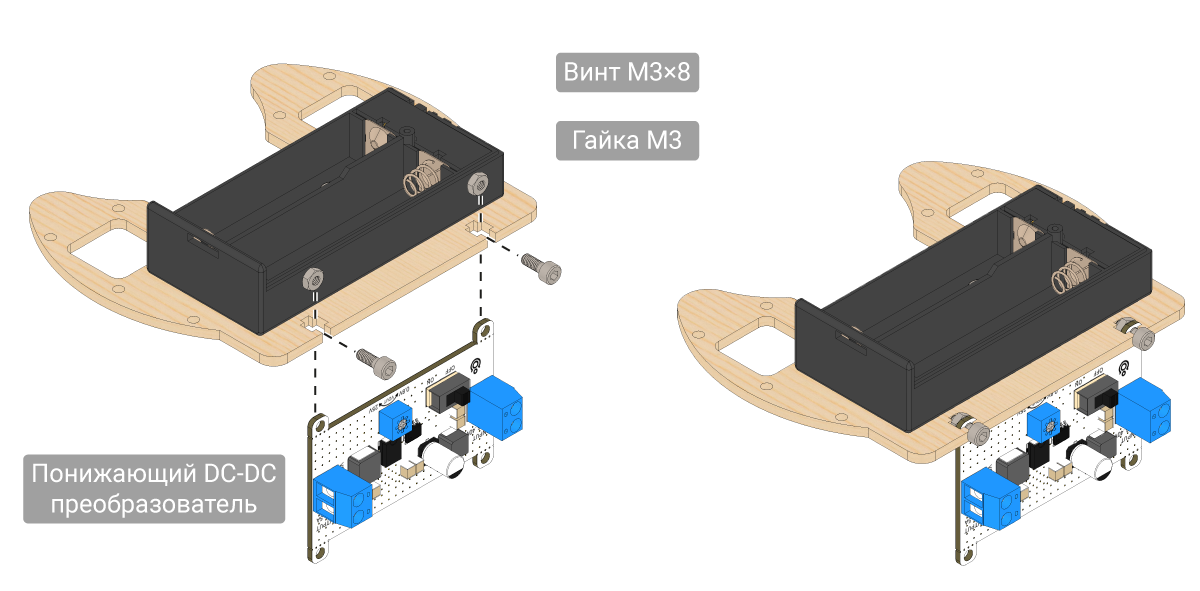
Установи преобразователь DC-DC «ушками» на деталь B5. Используй для крепления два металлических винта М3×8 с гайками М3.
Шаг 34
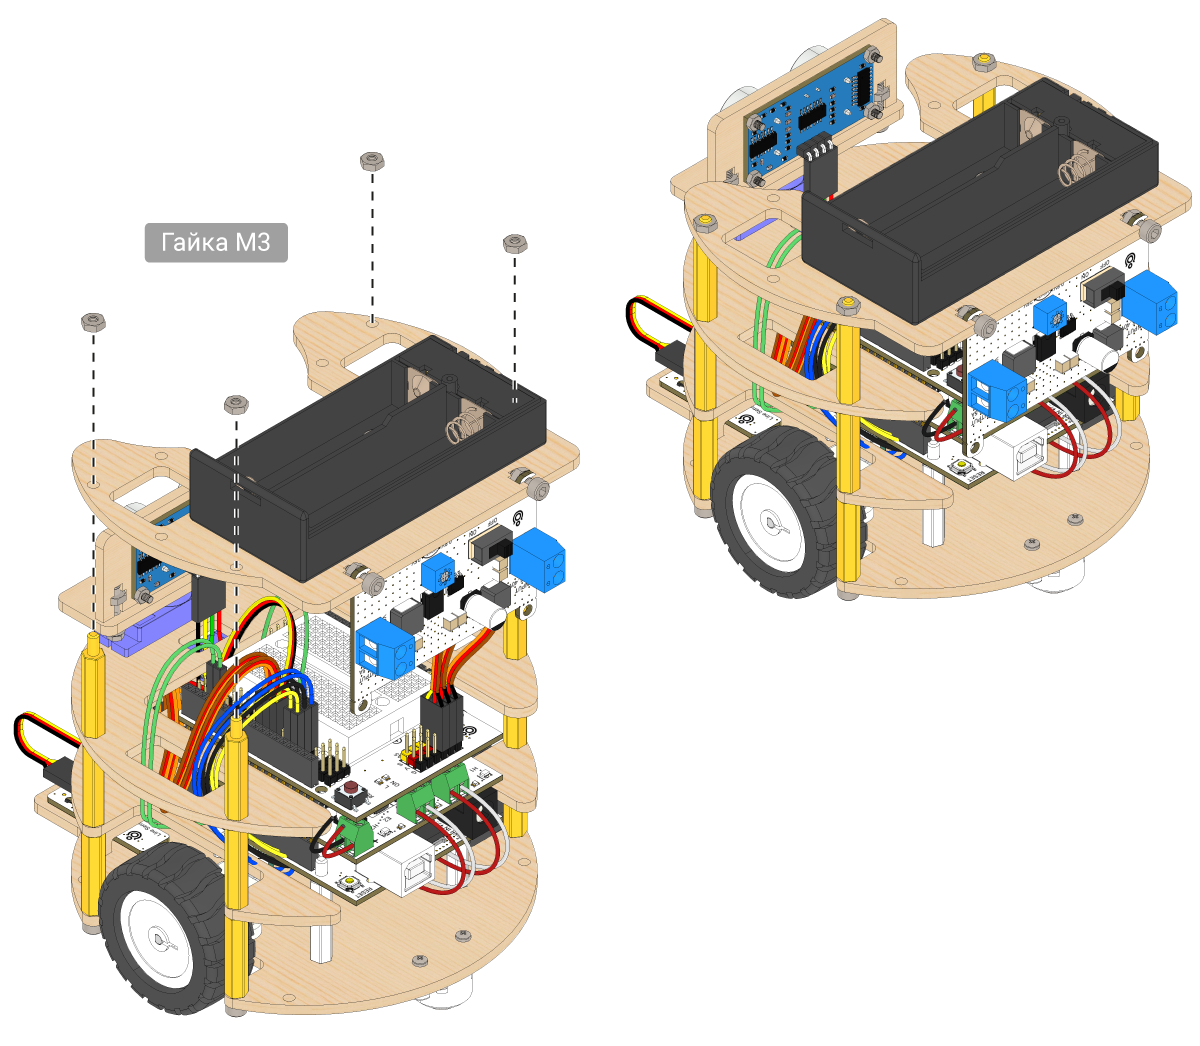
Установи деталь B5 со всей сборкой на латунные стойки М3×25, а затем закрепи металлическими гайками М3.
Шаг 35
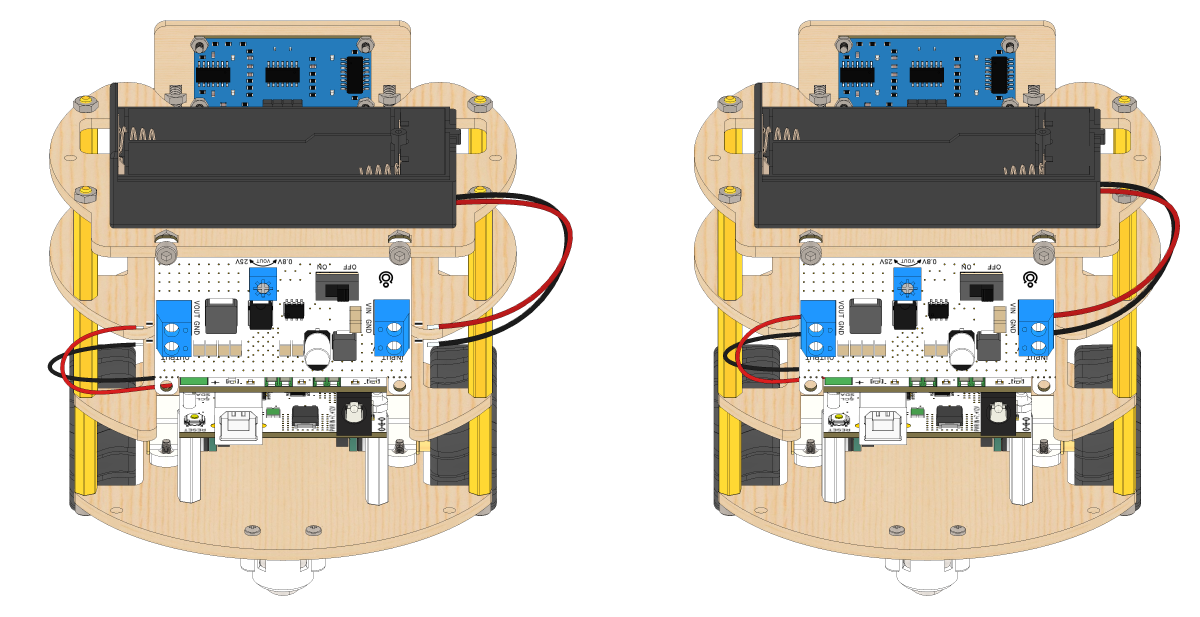
- Подключи два провода-перемычки от клеммника
PWRна Motor Shield к клеммникуOUTPUTна преобразователе DC-DC.
| Motor Shield Клеммник PWR | DC-DC-преобразователь Клеммник OUTPUT | Цвет провода |
|---|---|---|
| + | + | Красный |
| − | − | Чёрный |
- Подключи два провода от батарейного отсека к клеммнику
INPUTна преобразователе DC-DC.
| Батарейный отсек | DC-DC-преобразователь Клеммник INPUT | Цвет провода |
|---|---|---|
| + | + | Красный |
| − | − | Чёрный |
Шаг 36
Прикрути качалку сервопривода к детали G2 двумя саморезами от сервопривода.
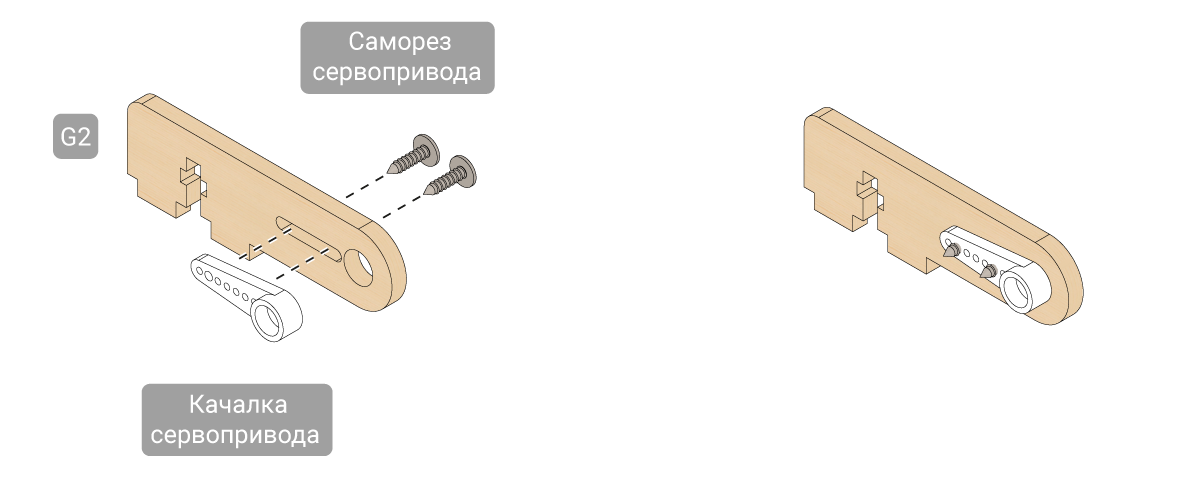
Первый раз саморезы могут закручиваться с усилием, потому что они нарезают резьбу в качалке сервопривода.
Шаг 37
Установи деталь G2 на деталь G1, совместив шипы с пазами. Используй для крепления металлический винт M3×12 с гайкой M3.
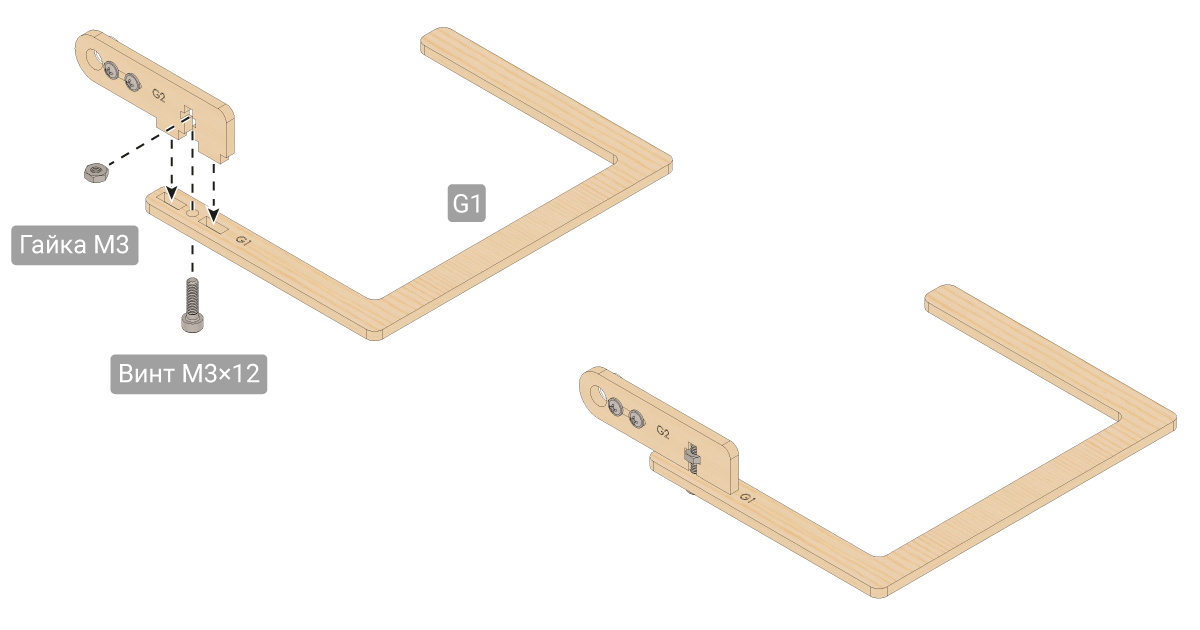
Шаг 38
Установи захват на вал сервопривода SRG. Для крепления используй саморез от сервопривода.
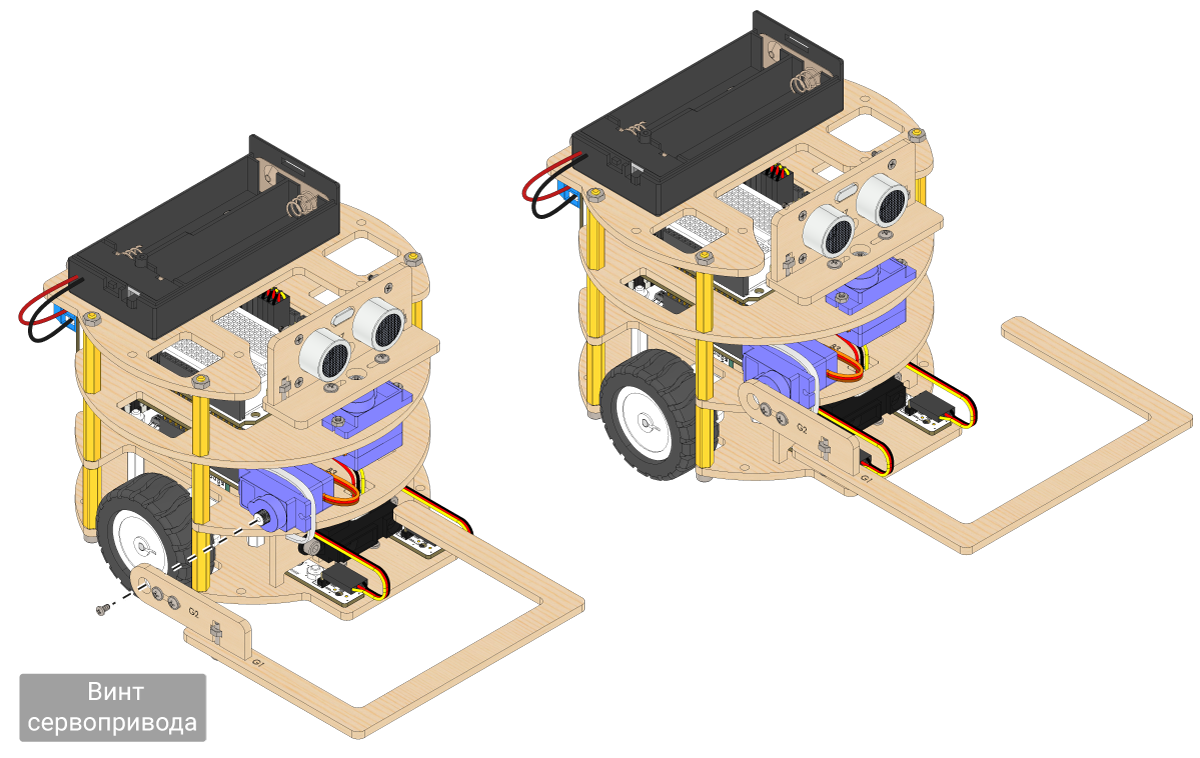
Шаг 39
Вставь два аккумулятора 18650 в батарейный отсек и закрой крышку.
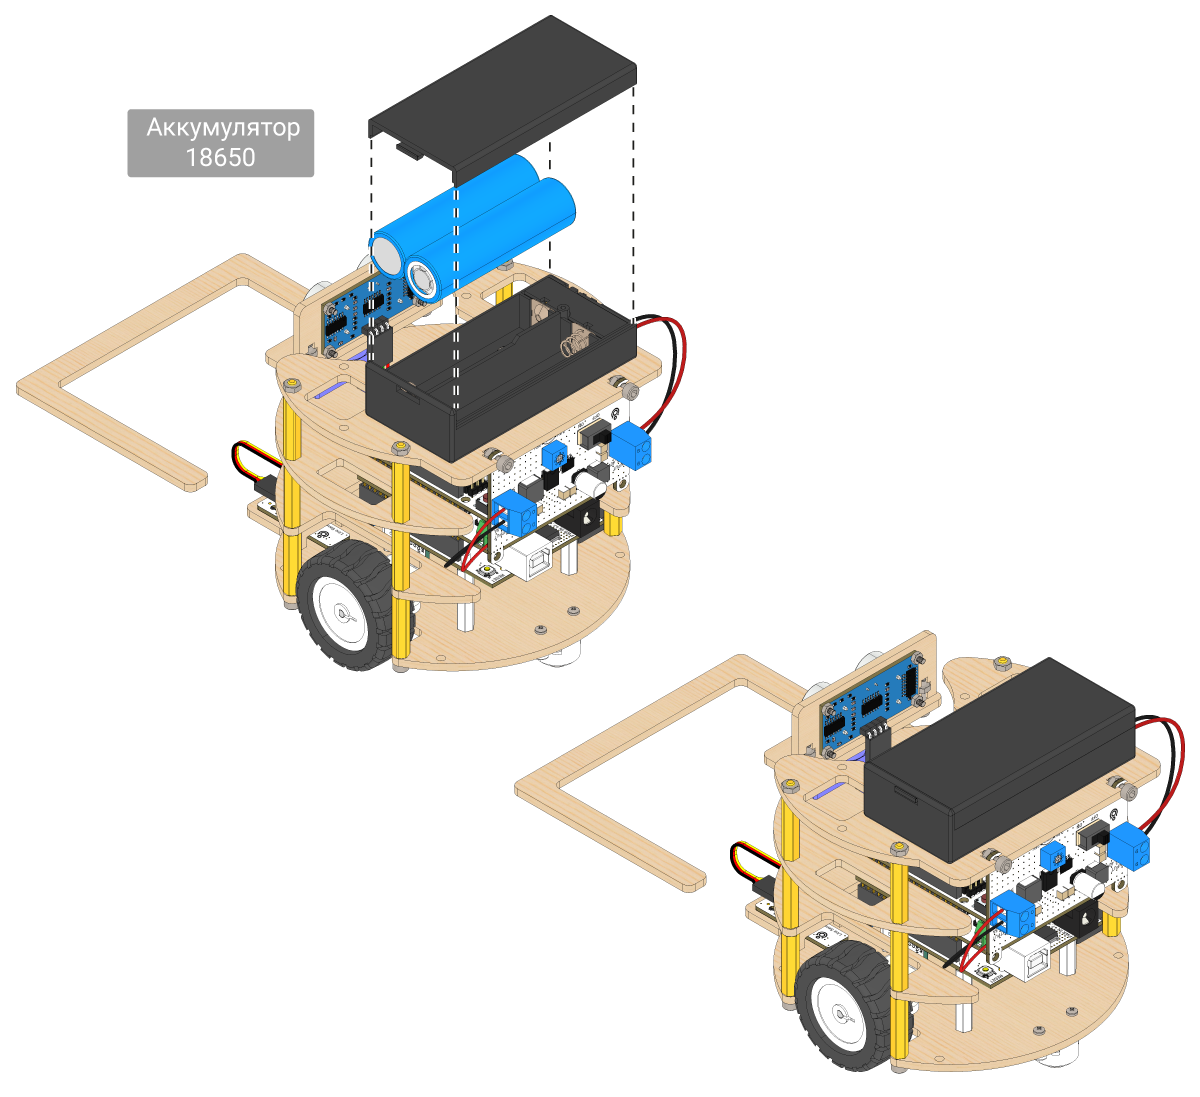
При установке аккумуляторов соблюдай полярность, указанную на батарейном отсеке.
Схема подключения
Полная схема подключения электронных модулей робота «Олимпиец».
Результат
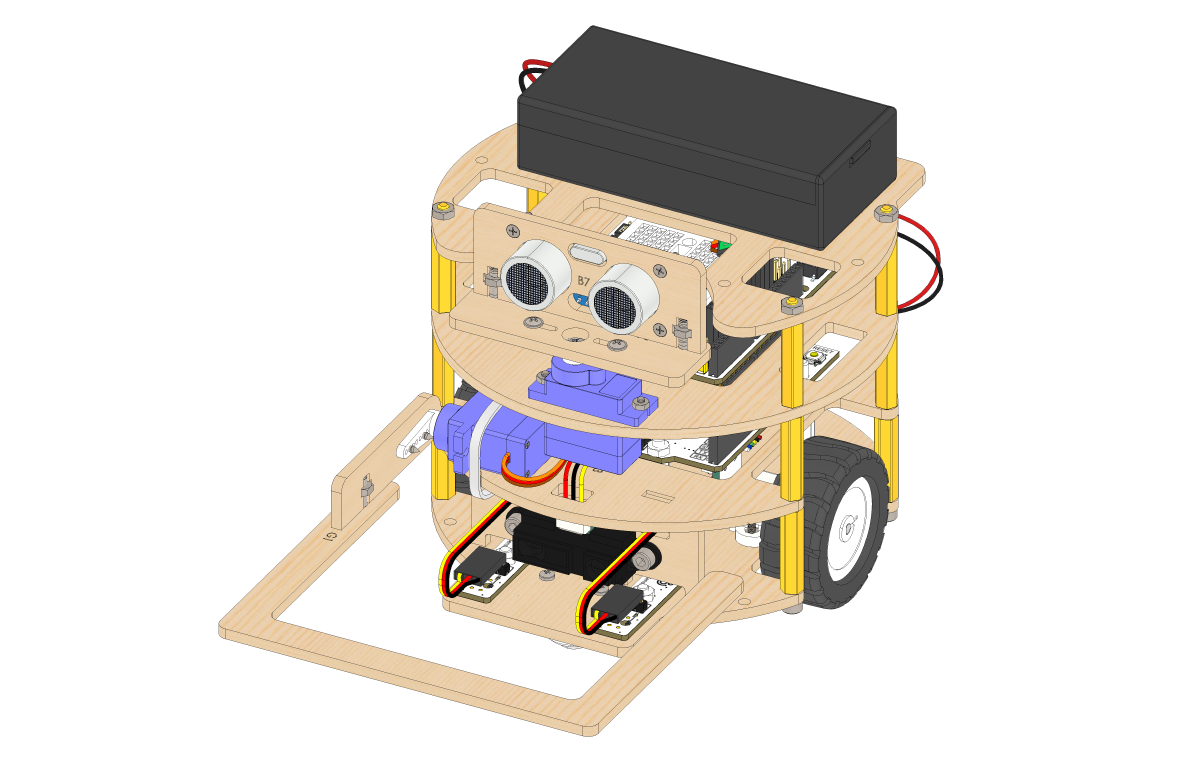
Ура, на этом сборка робота-олимпийца завешена! Теперь самое время приступать к занятиям.
- Советуем начать с первой части практикума и идти по порядку.
- Начиная со второго практикума, тебе понадобится расширенная версия робота с дополнительными датчиками.
Сборка расширений робота
На «Олимпийца» можно установить боковые панели с дополнительными дальномерами, чтобы робот мог обнаруживать и считать объекты по сторонам. Это понадобится в алгоритмах решения тренировочных задач из второй и третьей части практикума.
Варианты установки дальномеров
- В комплекте робота есть мини-панели под ультразвуковые и инфракрасные дальномеры.
- Дополнительные дальномеры можно развернуть вертикально или горизонтально.
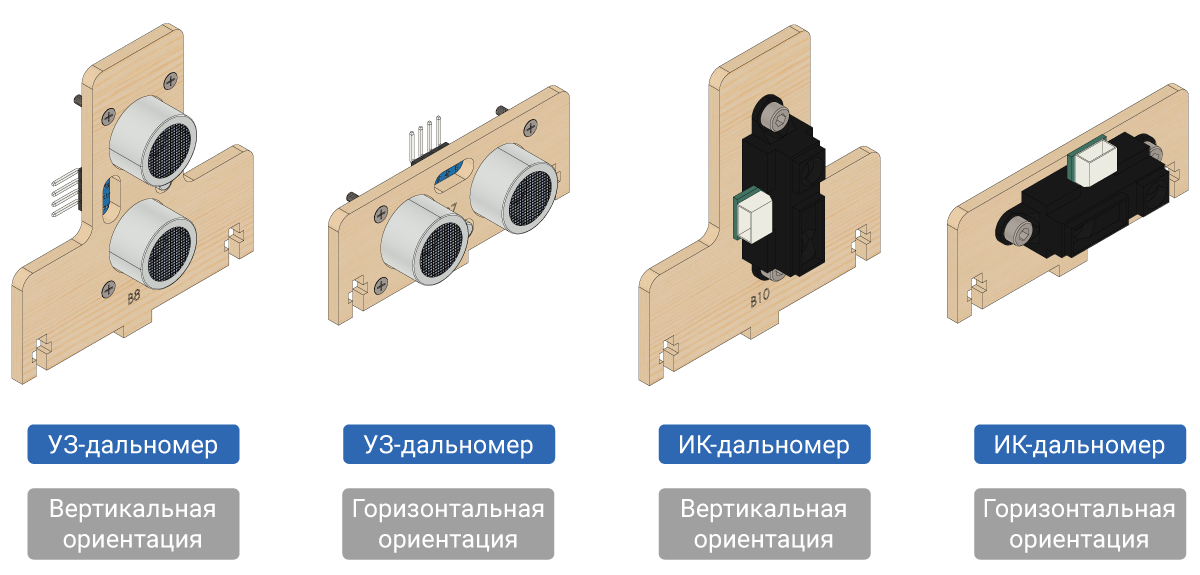
В данной инструкции приведём пример сборки робота с вертикальным УЗ-дальномером и горизонтальным ИК-дальномером. Другие варианты установки получаются аналогичным способом.
Шаг 1
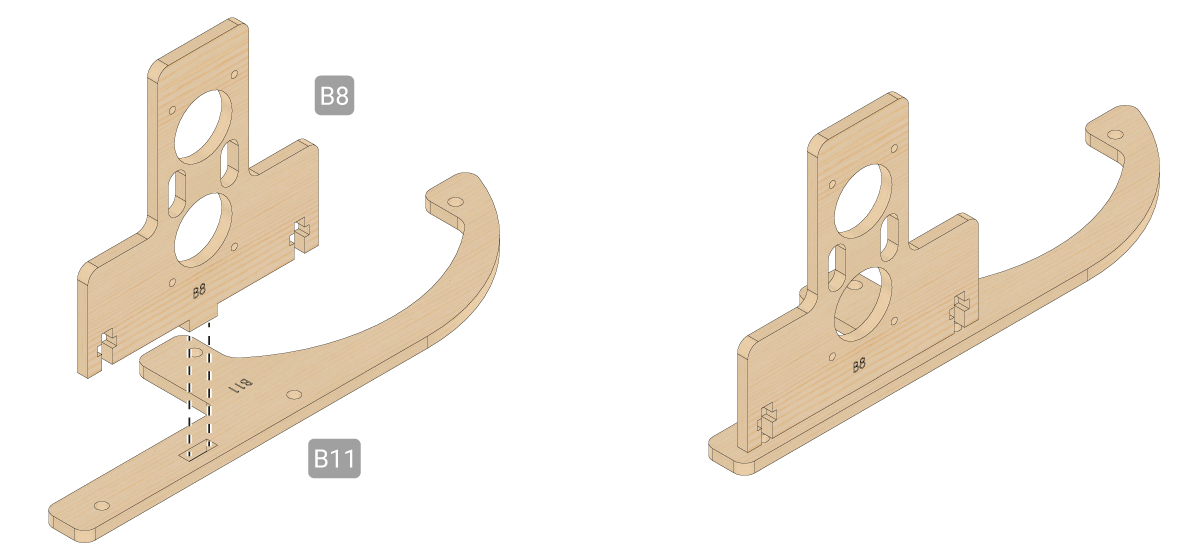
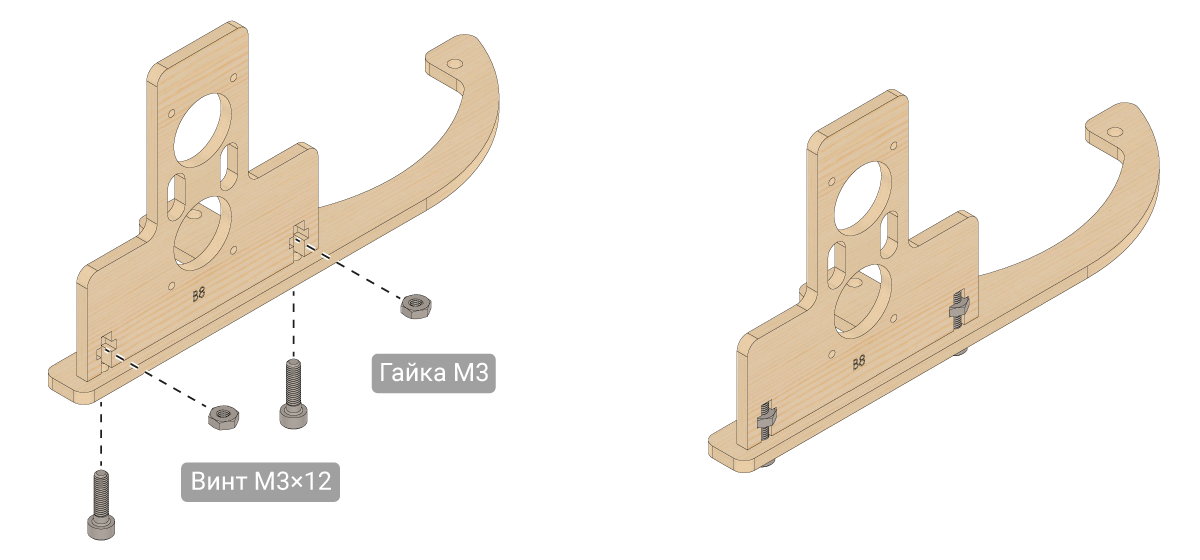
Соедини между собой детали B8 и B11, совместив шипы с пазами.
Шаг 2
Соедини детали B8 и B11 между собой с помощью металлических винтов М3×12 и гаек М3.
Шаг 3
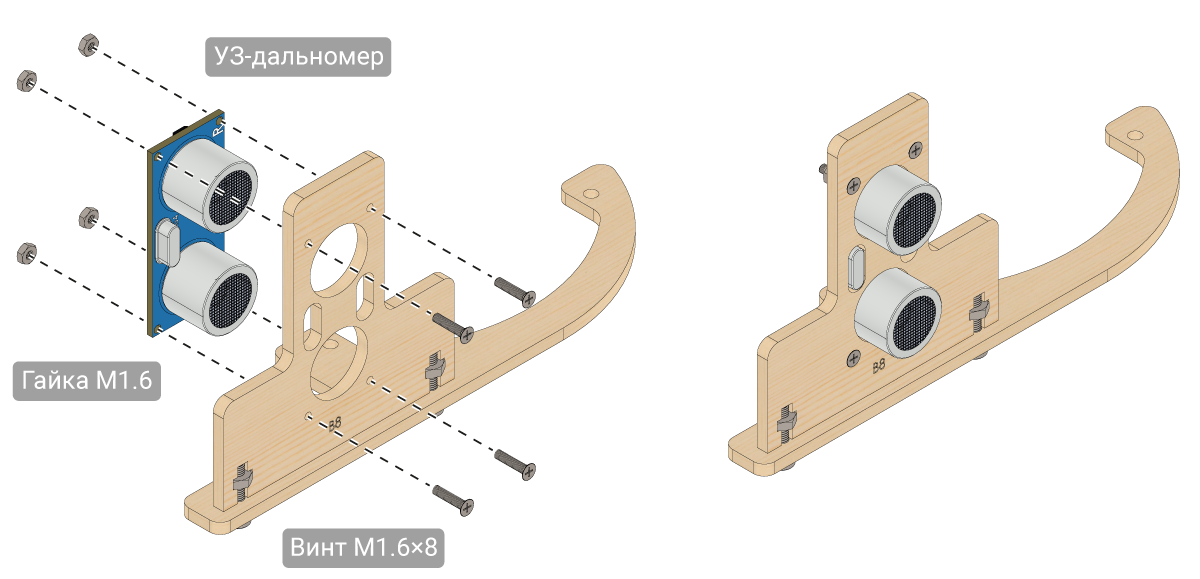
Установи ультразвуковой дальномер на деталь B8. Используй для крепления четыре металлических винта М1.6×8 с гайками М1.6.
Шаг 4
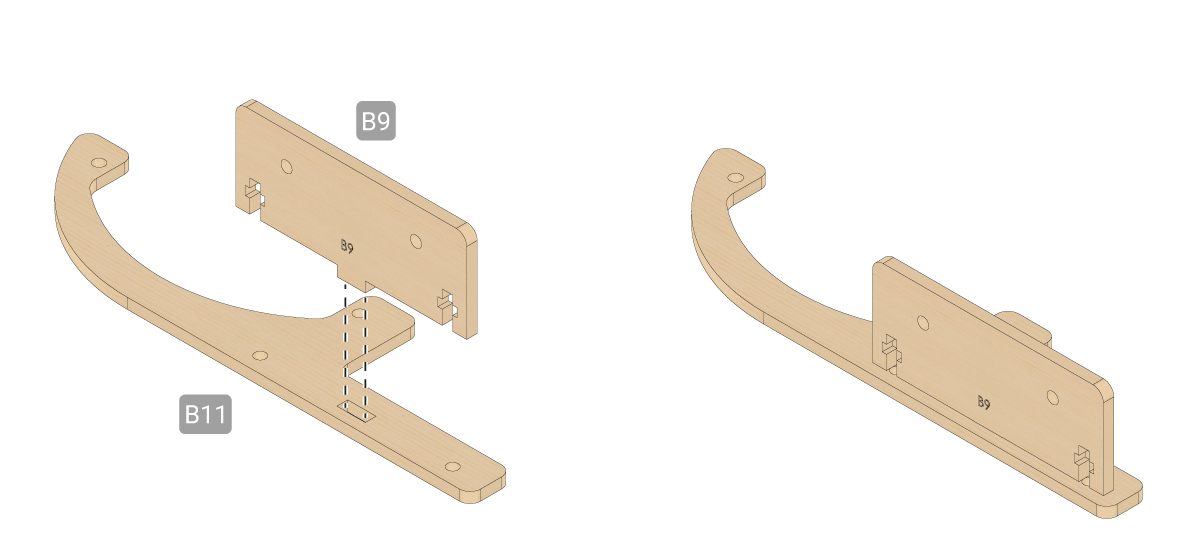
Соедини между собой детали B9 и B11, совместив шипы с пазами.
Шаг 5
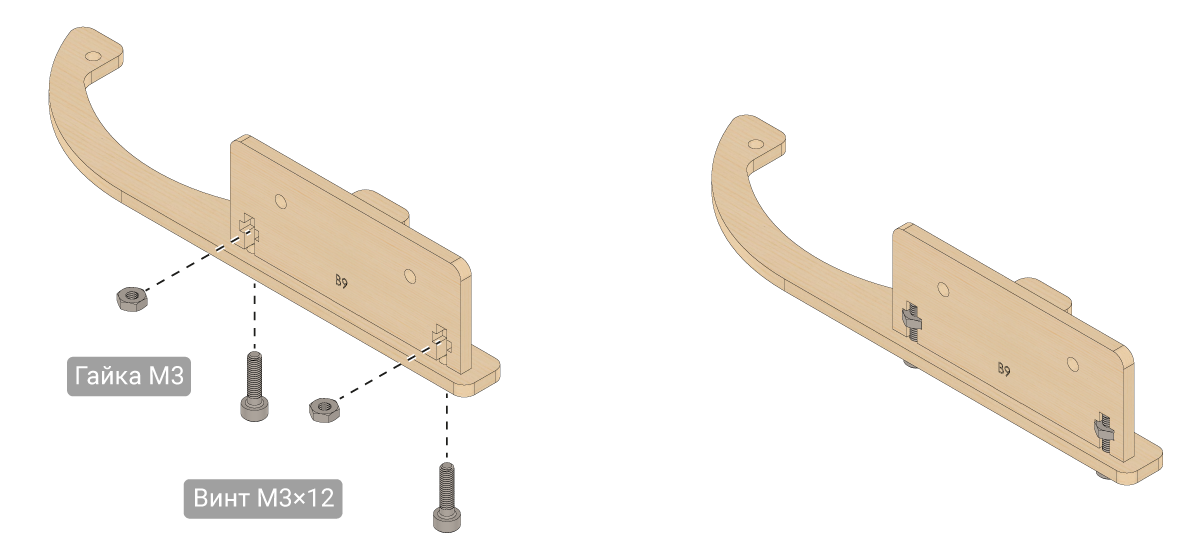
Соедини детали B9 и B11 между собой с помощью металлических винтов М3×12 и гаек М3.
Шаг 6
Установи инфракрасный дальномер на деталь B9. Используй для крепления металлические винты М3×8 и гайки М3.
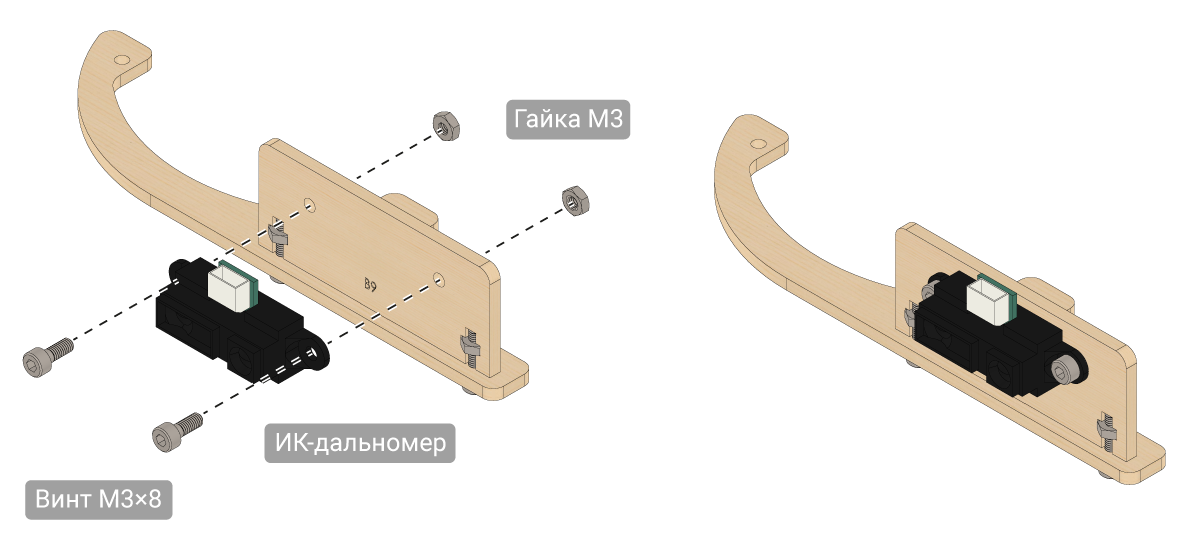
Шаг 7
Закрепи полученную сборку с горизонтальным ИК-дальномером металлическими винтами М3×12 и гайками М3.
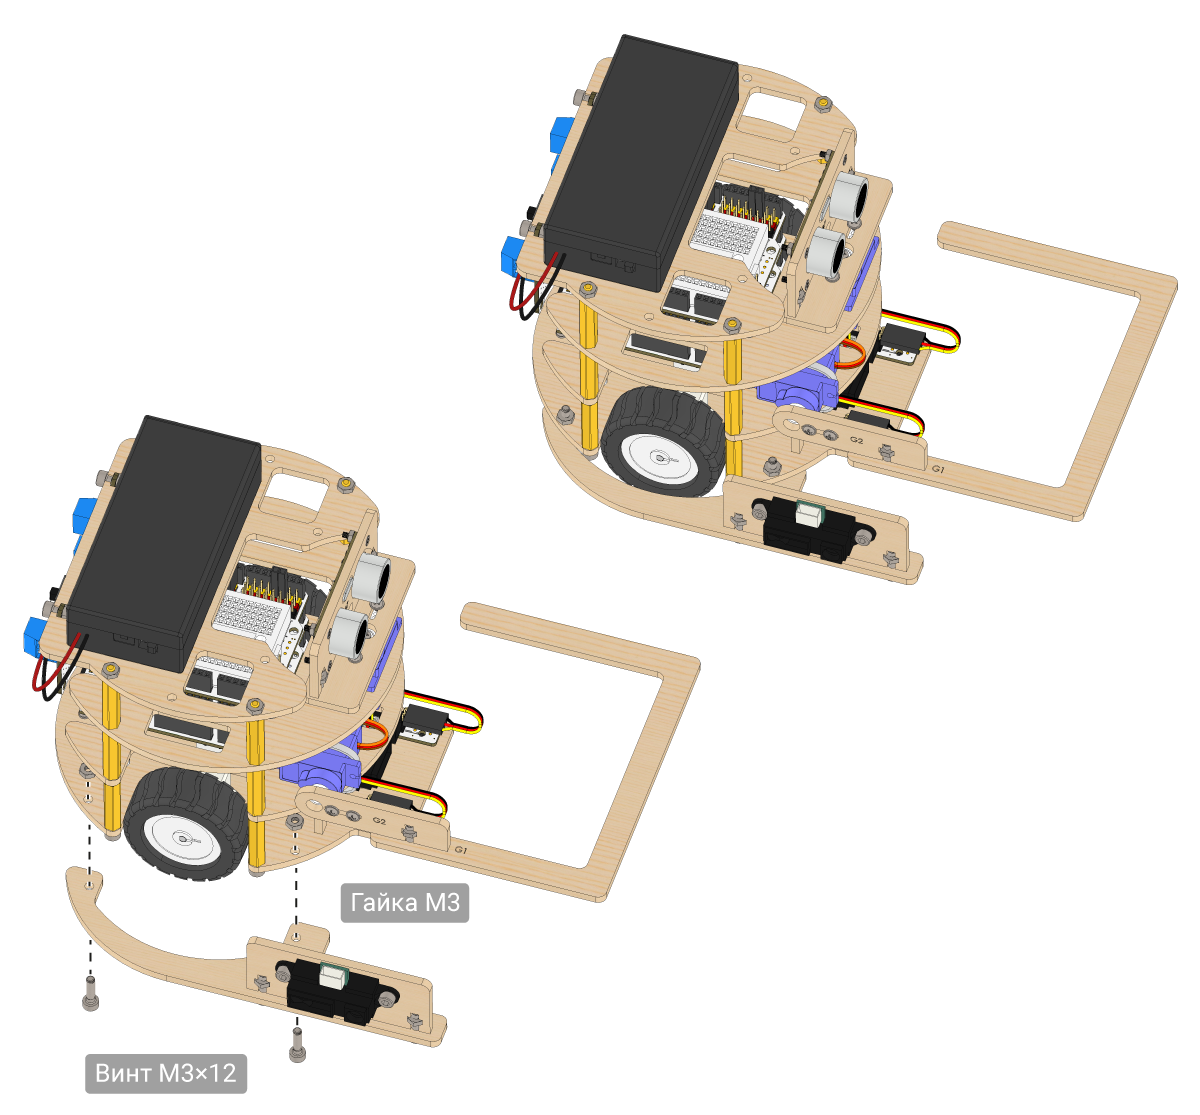
Шаг 8
Закрепи полученную сборку с вертикальным УЗ-дальномером металлическими винтами М3×12 и гайками М3.
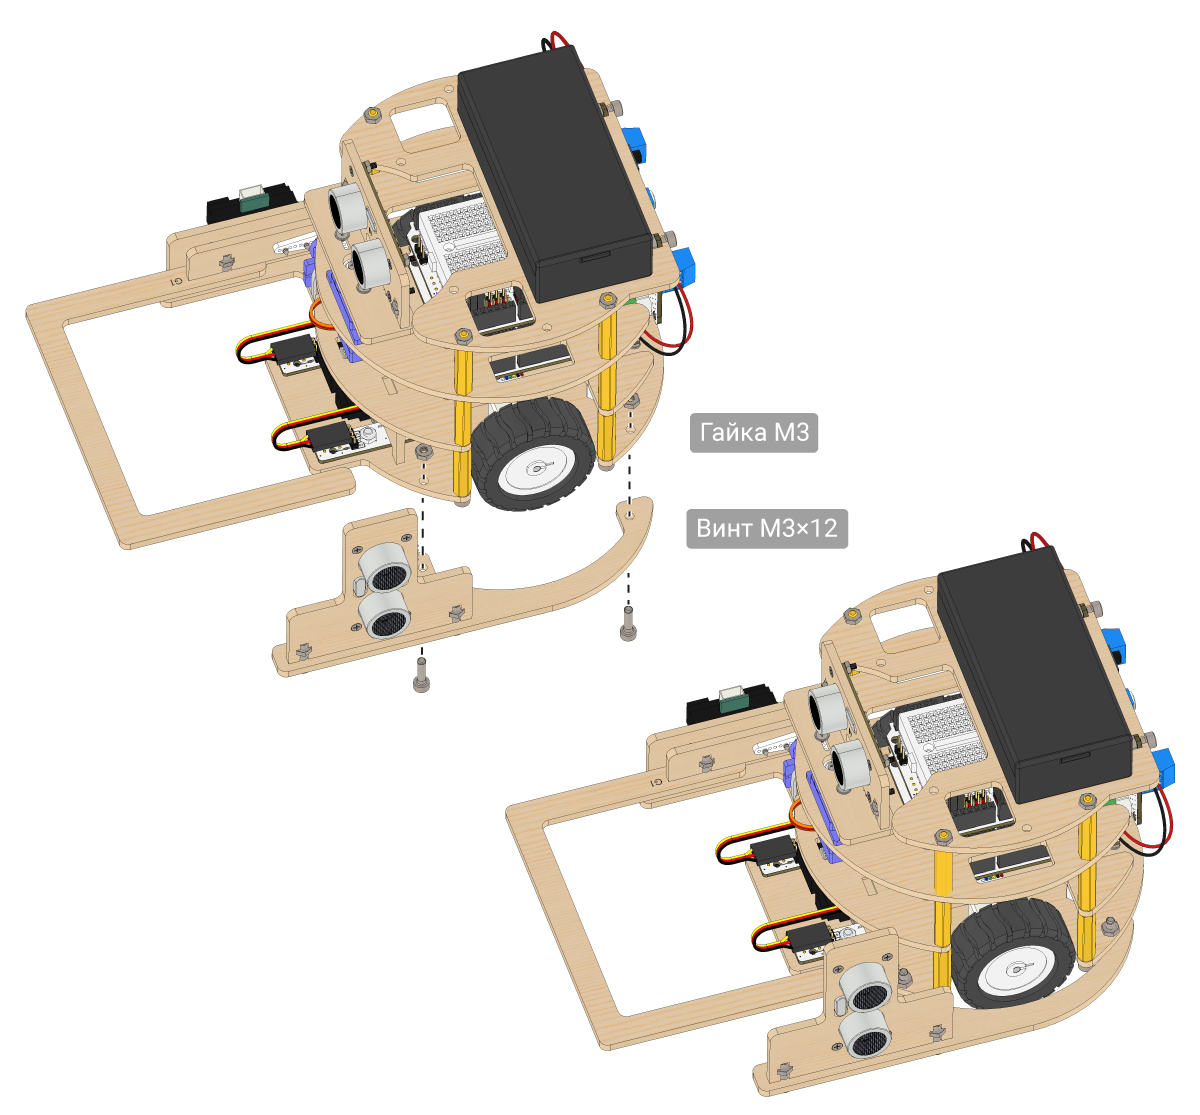
Схема подключения с расширениями
Итоговая схема подключения зависит от используемых дальномеров и выбранных выводов микроконтроллера.
- Подключи дополнительные датчики аналогично тому, как это происходило в сборке базовой конфигурации робота.
- Убедись, что задействованные пины микроконтроллера способны работать в нужном режиме (вход/выход, АЦП и так далее).
Результат
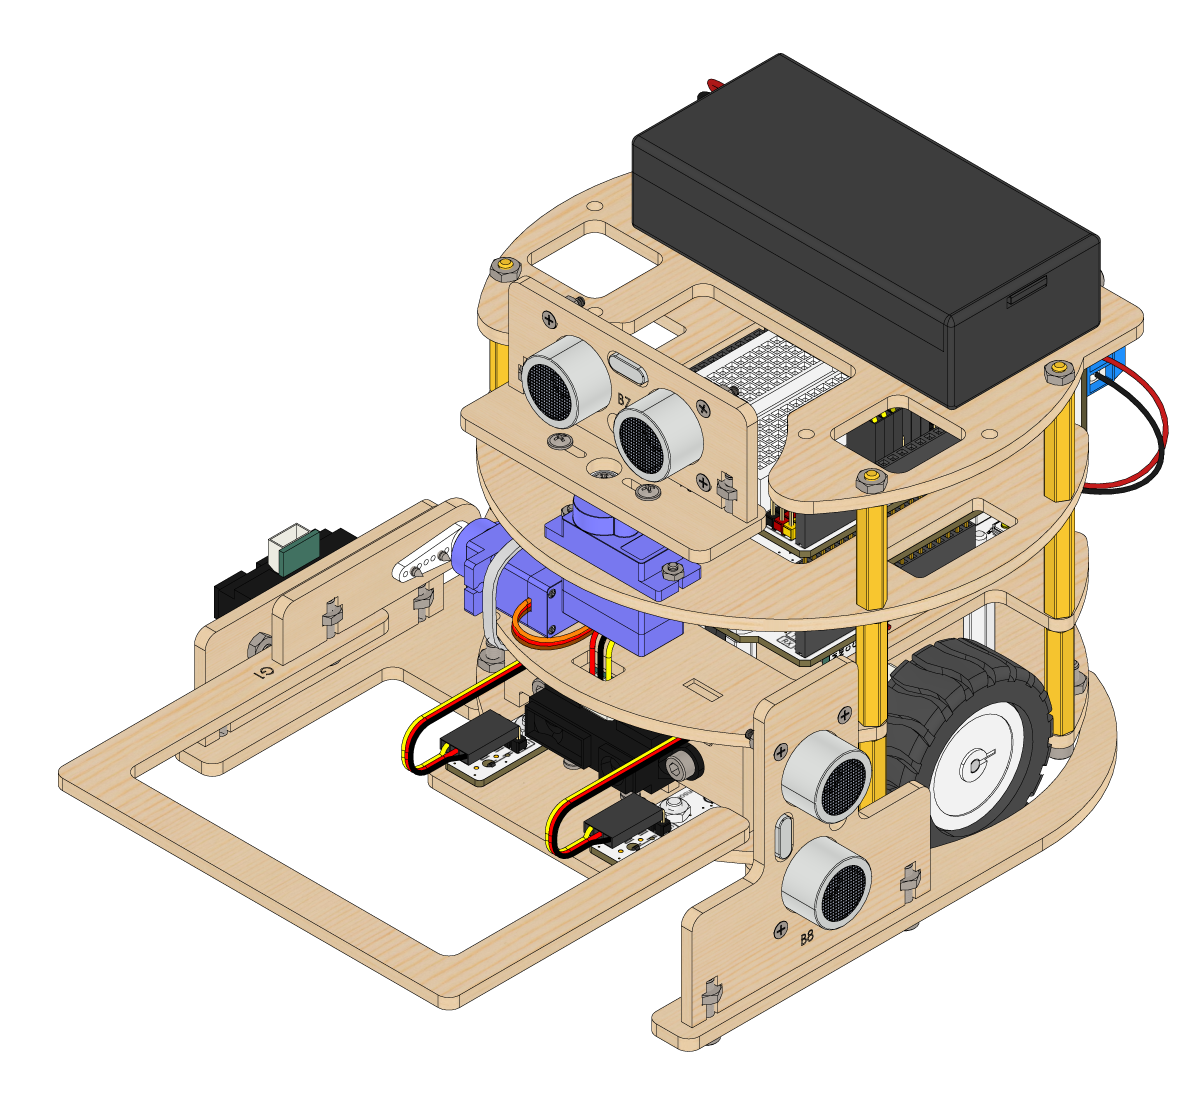
На этом сборка расширенной конфигурации робота-олимпийца завершена.
Успехов в продолжении практикума!